


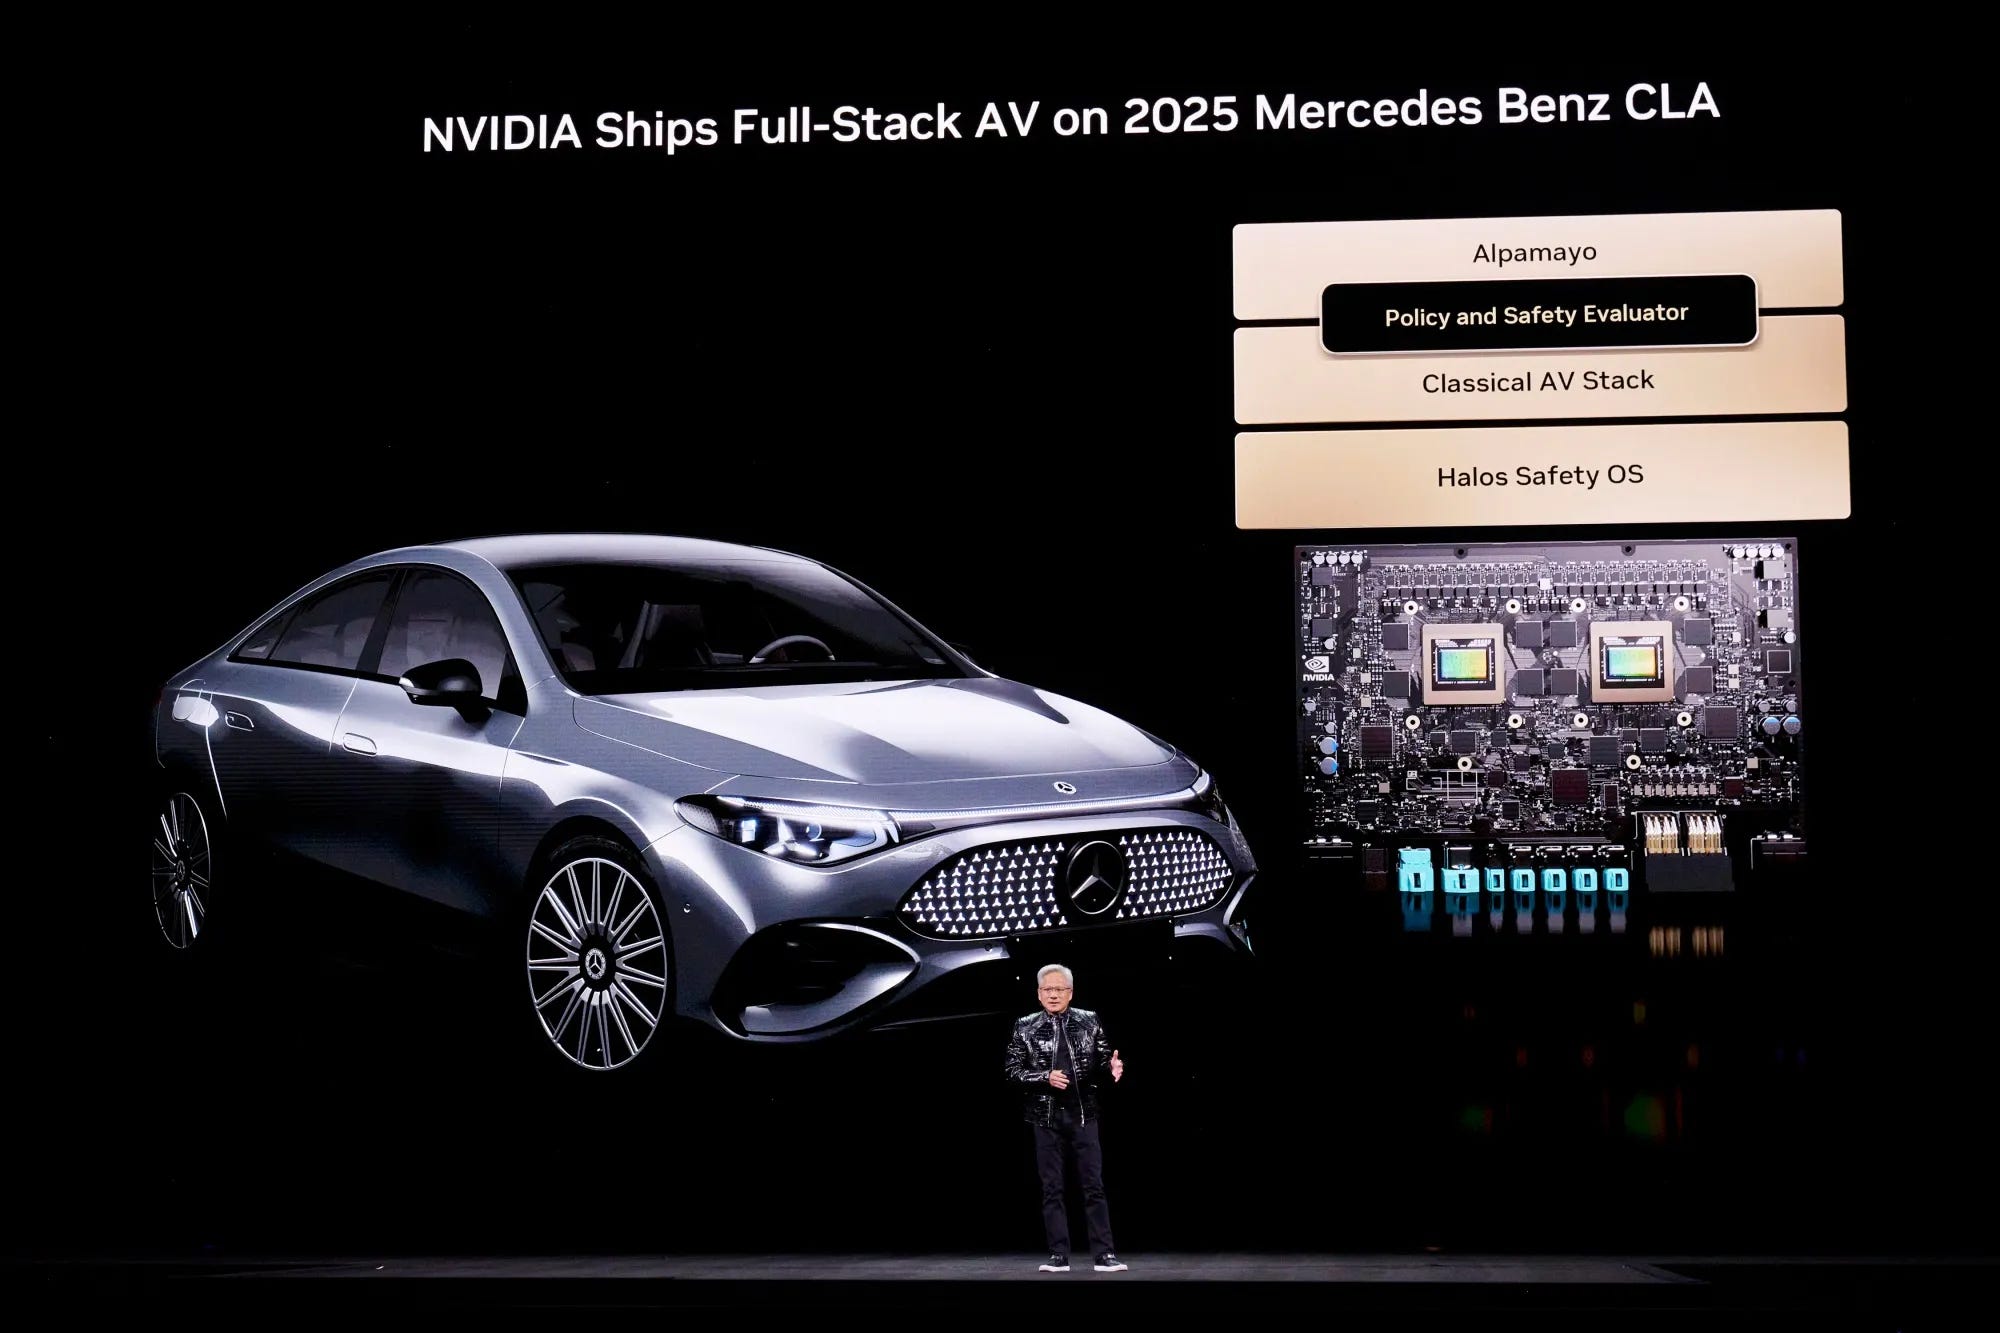
Robotaxi 是個大題目,已準備了一段時間,一直等Uber-Nvidia 最後合作方案出台,最終黃仁勳在GTC 正式官宣了端到端(E2E)自動駕駛Full-Stack AV,並將此完整方案導入 Uber 平台及設定在 2028 年底前將無人計程車服務擴張至全球 4 大洲、28 個市場。
自 2025 年末至 2026 年初,全球自動駕駛計程車(Robotaxi)產業已正式跨越「實驗性試點」階段,進入大規模商業化擴張與跨國競爭的新紀元。這場競賽不僅是技術路徑的對決,更是商業模式、供應鏈整合能力以及全球監管適應性的全面較量。
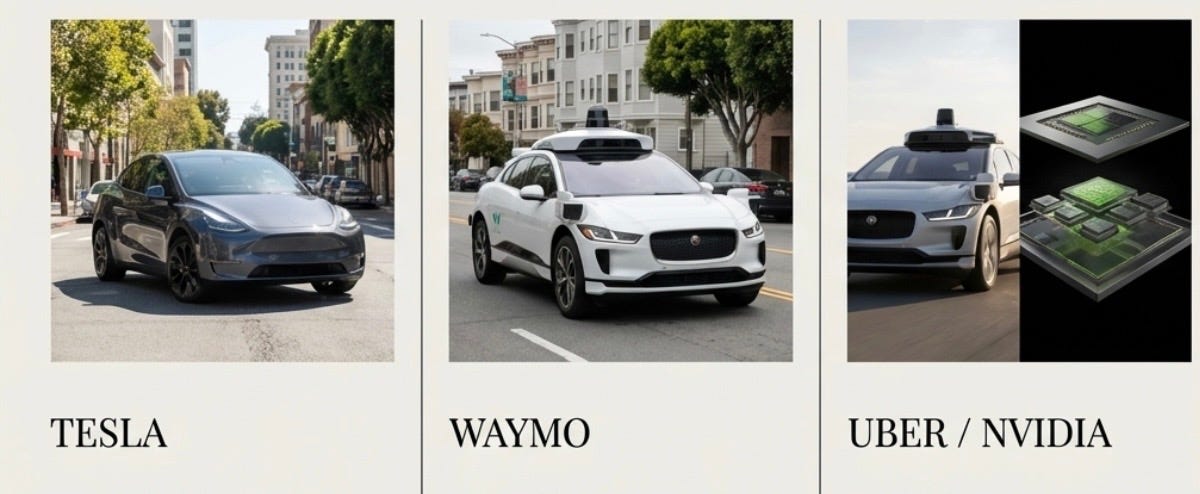
當前市場呈現出三足鼎立的態勢:以 Tesla 為首的「視覺方案垂直整合派」、以 Waymo 為代表的「傳感器融合技術領先派」,以及由 Uber 協同 Nvidia 打造的「資產輕型平台生態派」 。由於內容太豐富,本系列將分成三部份發佈,逐一介紹三大體系的技術及戰略佈局。
根據最新的市場數據顯示,全球 Robotaxi 市場規模在 2025 年已達到約 48 億美元規模,並預計以高達 86% 的年複合增長率(CAGR)在 2033 年突破 6,938 億美元 。2026 年被視為產業的「拐點」,因為 Nvidia 的 Alpamayo 推理模型與 Tesla 的非監督式(Unsupervised)FSD 同步進入商業化關鍵期,按黃仁勳的說法,標誌著物理人工智慧(Physical AI)的「ChatGPT 時刻」已經正式到來 !
市場規模、經濟結構與全球擴張趨勢
2026 年全球 Robotaxi 市場規模預計達到57億美元,目前市場由亞太地區(尤其是中國)貢獻了約 32% 的份額,北美與歐洲則在監管框架完善與高端技術研發上保持領先 。
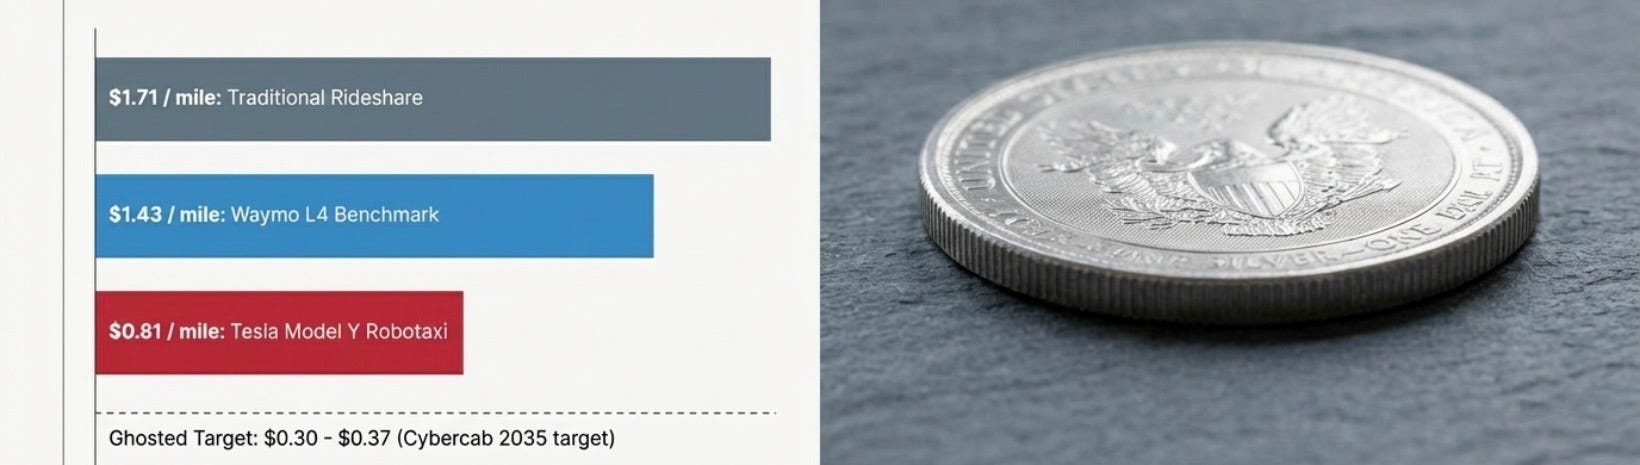
Robotaxi 的核心價值在於結構性地降低運輸成本。摩根士丹利(Morgan Stanley)指出,Tesla 利用現有 Model Y 車隊進行營運,其每英里成本約為 0.81 美元,優於 Waymo 的 1.43 美元與傳統網約車的 1.71 美元 。隨著專用無人駕駛車輛 Cybercab 的量產,預計長期成本將進一步下降至每英里 0.30 至 0.37 美元 。
Tesla 的「視覺優先」與規模化策略
Tesla 在 2026 年的戰略核心是從電動車製造商全面轉型為人工智慧與機器人平台 。其策略依賴於三大支柱:FSD 軟體變現、Robotaxi 網絡運營,以及 Optimus 機器人的工業布署 。
特斯拉的自動駕駛計程車(又稱 Cybercab)建立在下一代車輛平台上,採用「無箱工藝」(Unboxed Process)等先進製造技術。專為自動駕駛設計的 Cybercab 預計於 2026 年 4 月在德州超級工廠進入量產階段 。該車型完全取消了方向盤與踏板,僅配置兩個座位與感應式無線充電系統 。Elon Musk 強調,Cybercab 的產能爬坡將遵循「S 曲線」,初期增長雖緩慢,但長期目標是每年生產 200 萬至 400 萬輛 。
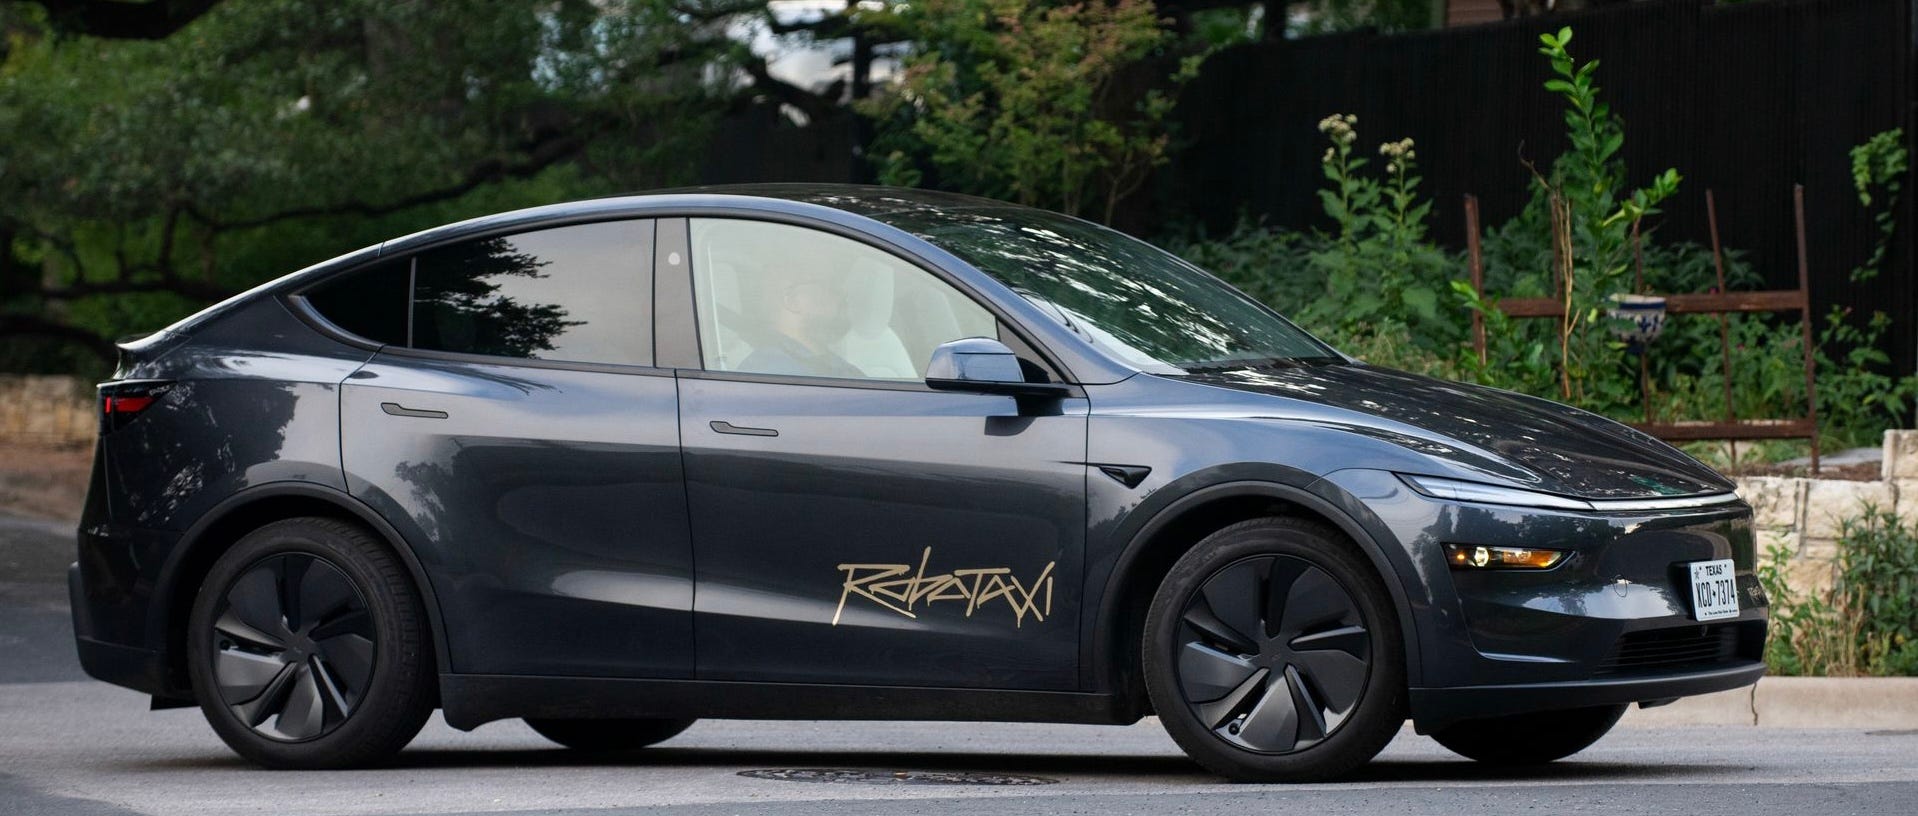
同時,Tesla 正在將 AI4 硬體標準化,利用 500 萬像素的高動態範圍感測器取代昂貴的光學雷達(LiDAR),採用純視覺(Vision-only)系統與 AI 技術以實現極致的成本控制 。 特斯拉的 Robotaxi 服務已於 2025 年 6 月在德州奧斯汀首度以有限規模推出,初期使用改裝的 Model Y 且前座配有「安全監控員」(Safety Monitor)。
2026 年 1 月,特斯拉開始在奧斯汀將「無人監督」的車輛整合進車隊決。目前該服務已獲准在德州、加州、內華達州運行,近期更獲得亞利桑那州交通部的批准,可在公共道路上測試。特斯拉計畫在 2026 年上半年擴展至額外 7 個城市。
為了支援無人車隊的營運,特斯拉開發了一款專屬的創新「清潔機器人」。該機器手臂能在 5 分鐘內完成車內清潔,具備旋轉微纖維布擦拭螢幕、強力吸塵器清理座椅、自動識別並移除乘客遺留物品,以及 UV 紫外線消毒系統等功能,實現全自動化的車隊維護。不過,我個人對目前機械人的清潔效率及實性,還是抱著懷疑態度。
FSD 的全球落地與監管挑戰
美國國家公路交通安全管理局(NHTSA)針對特斯拉「全自動駕駛」系統展開的深入調查,重點在於該技術於低能見度環境下的安全性缺陷。
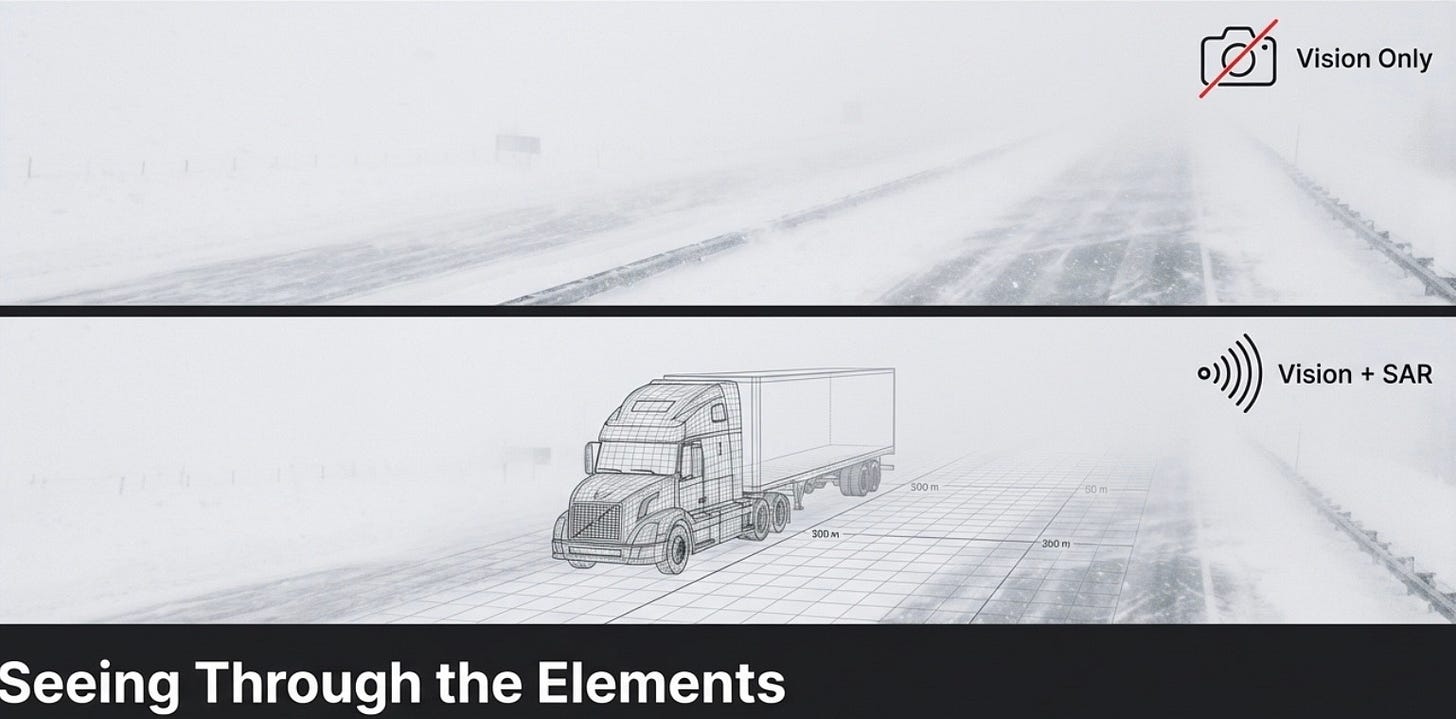
研究指出,特斯拉過度依賴純影像攝影機而捨棄雷達與光達監測,導致車輛在遭遇強光或大霧時,往往無法及時偵測障礙物並警告駕駛者。相關事故數據顯示,多起致命碰撞發生前,自動系統並未對路面異常做出反應,引發外界對其軟體演算法可靠性的嚴肅質疑。
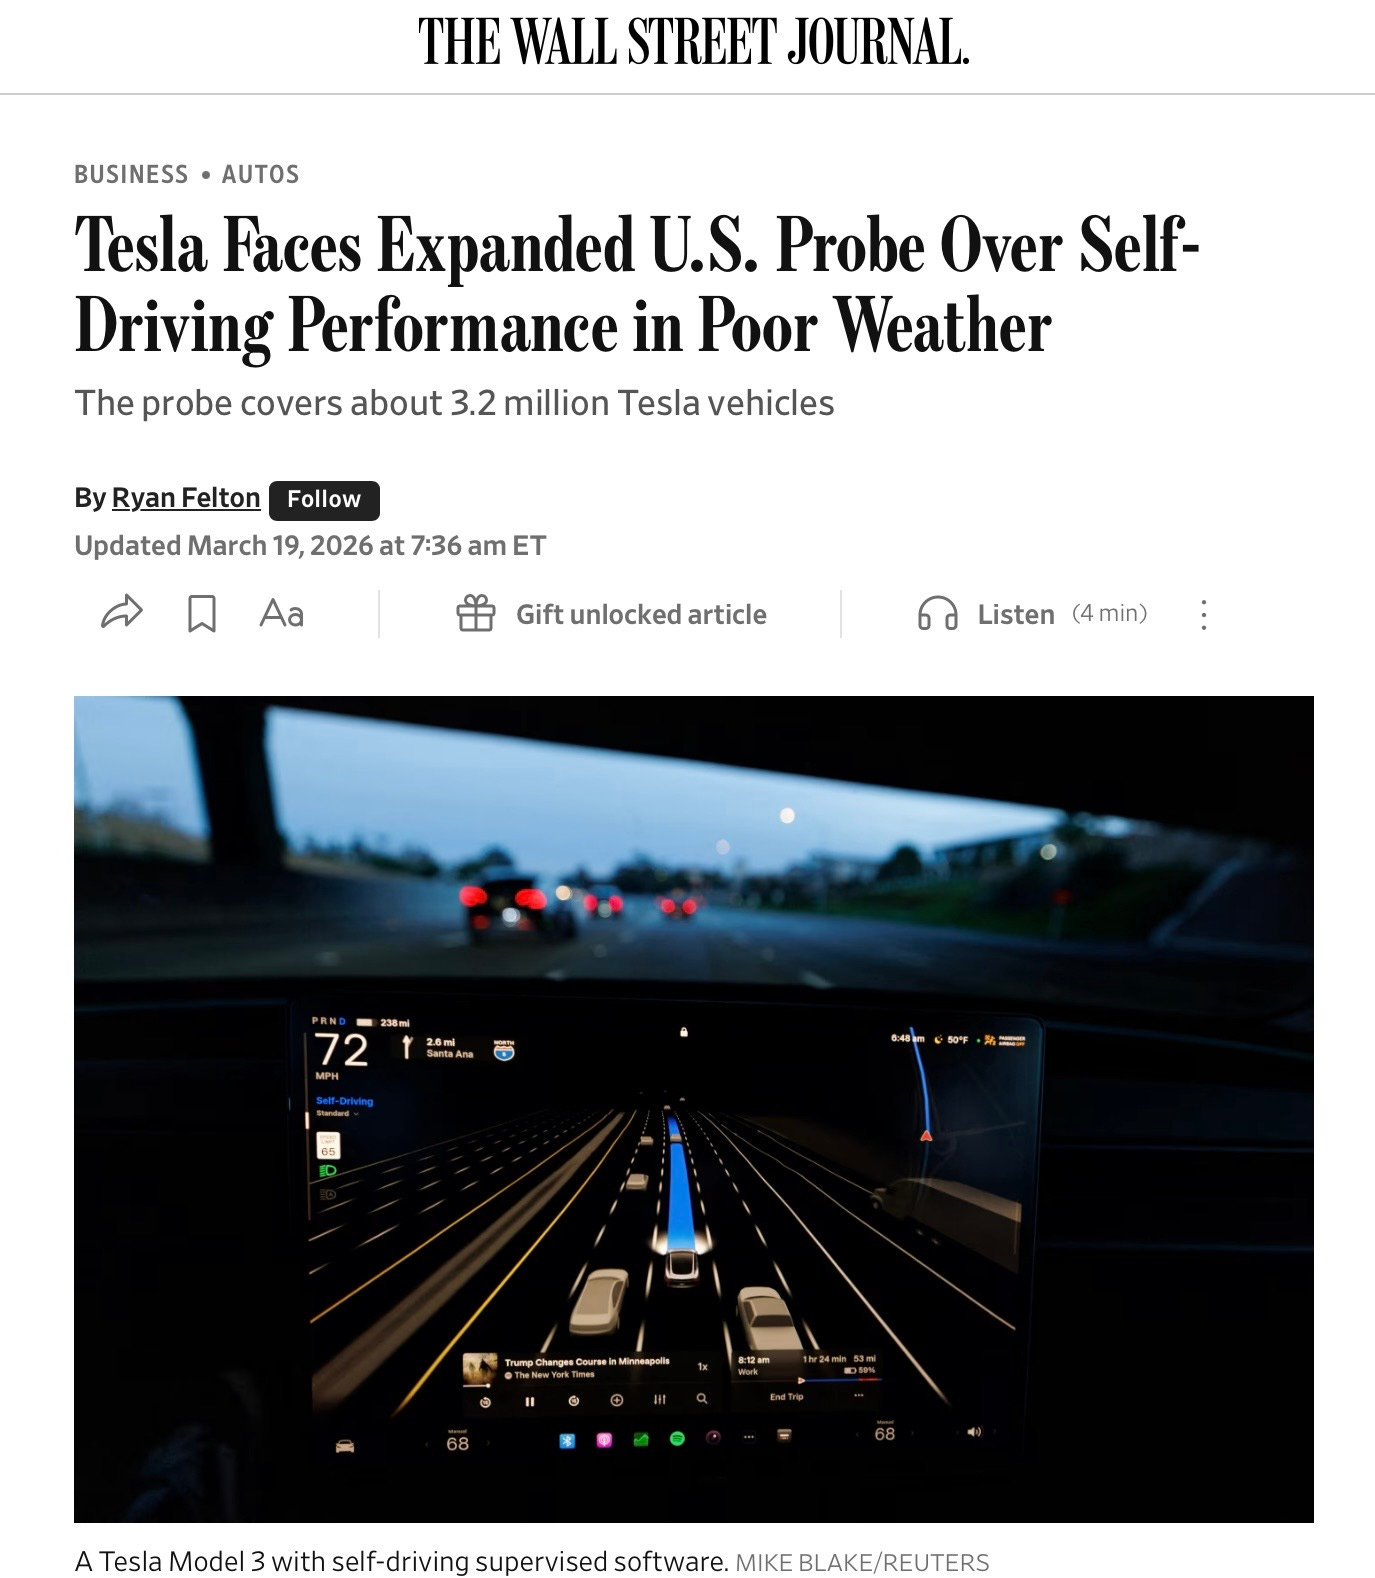
儘管執行長馬斯克持續宣揚該技術的優越性,但監管機構正針對其安全性偵測系統進行工程分析,這可能導致大規模召回。目前,司法部門與受害者家屬也透過法律行動,試圖揭開特斯拉長期視為商業機密的後台數據,以釐清自駕功能與交通事故之間的真實關聯。
FSD 致命車禍的歷史包袱
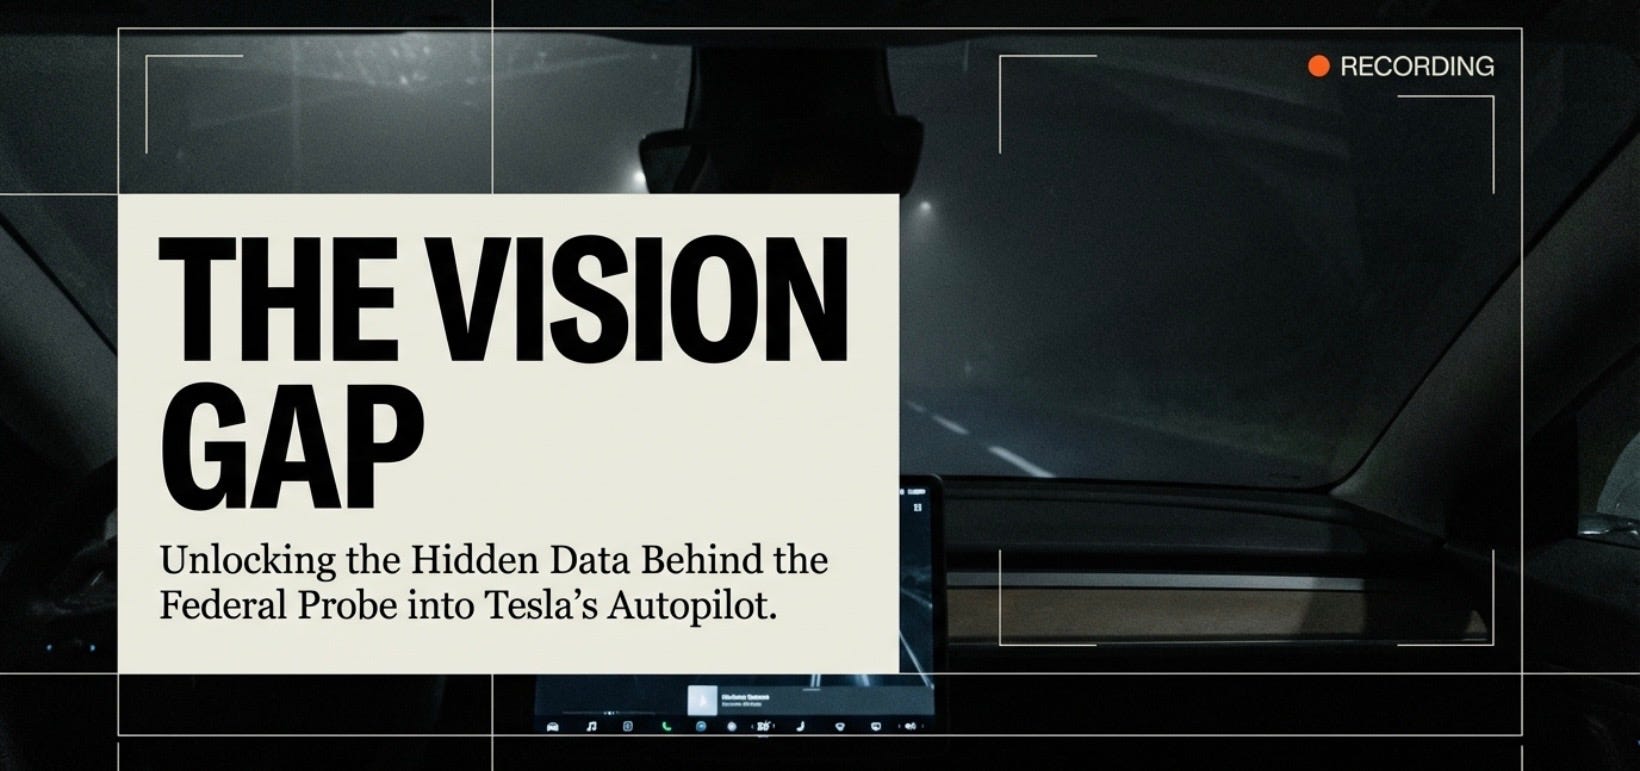
《華爾街日報》蒐集了超過 200 起 Tesla Autopilot(自動輔助駕駛)事故的影片與數據,顯示外界長期以來對 Tesla 採用以攝影機為基礎(有別於業界其他方案)的技術所提出的疑慮,已經在實際道路上浮現,並對公眾安全構成風險。以下是WSJ 獲得艾美獎提名,在Youtube 上高達1.6M 播放量的調查報導Documentary。
Tesla 的「純視覺」(Vision-based)感測系統(應用於 Autopilot 與全自動駕駛 FSD 系統)在低能見度與複雜路況下面臨著多重核心挑戰:
缺乏備援感測器(捨棄雷達與光達)
與競爭對手(如 Waymo)採用光達(Lidar)和雷達來建構更完整的周遭環境全貌不同,Tesla 選擇完全依賴攝影機進行電腦視覺辨識。
雖然光達能有效協助偵測障礙物,但執行長 Elon Musk 認為這些昂貴的感測器是不必要的,並堅持純視覺系統的發展方向。專家指出,這項與業界不同的決策將大眾置於風險之中。
機器學習與訓練資料的盲點
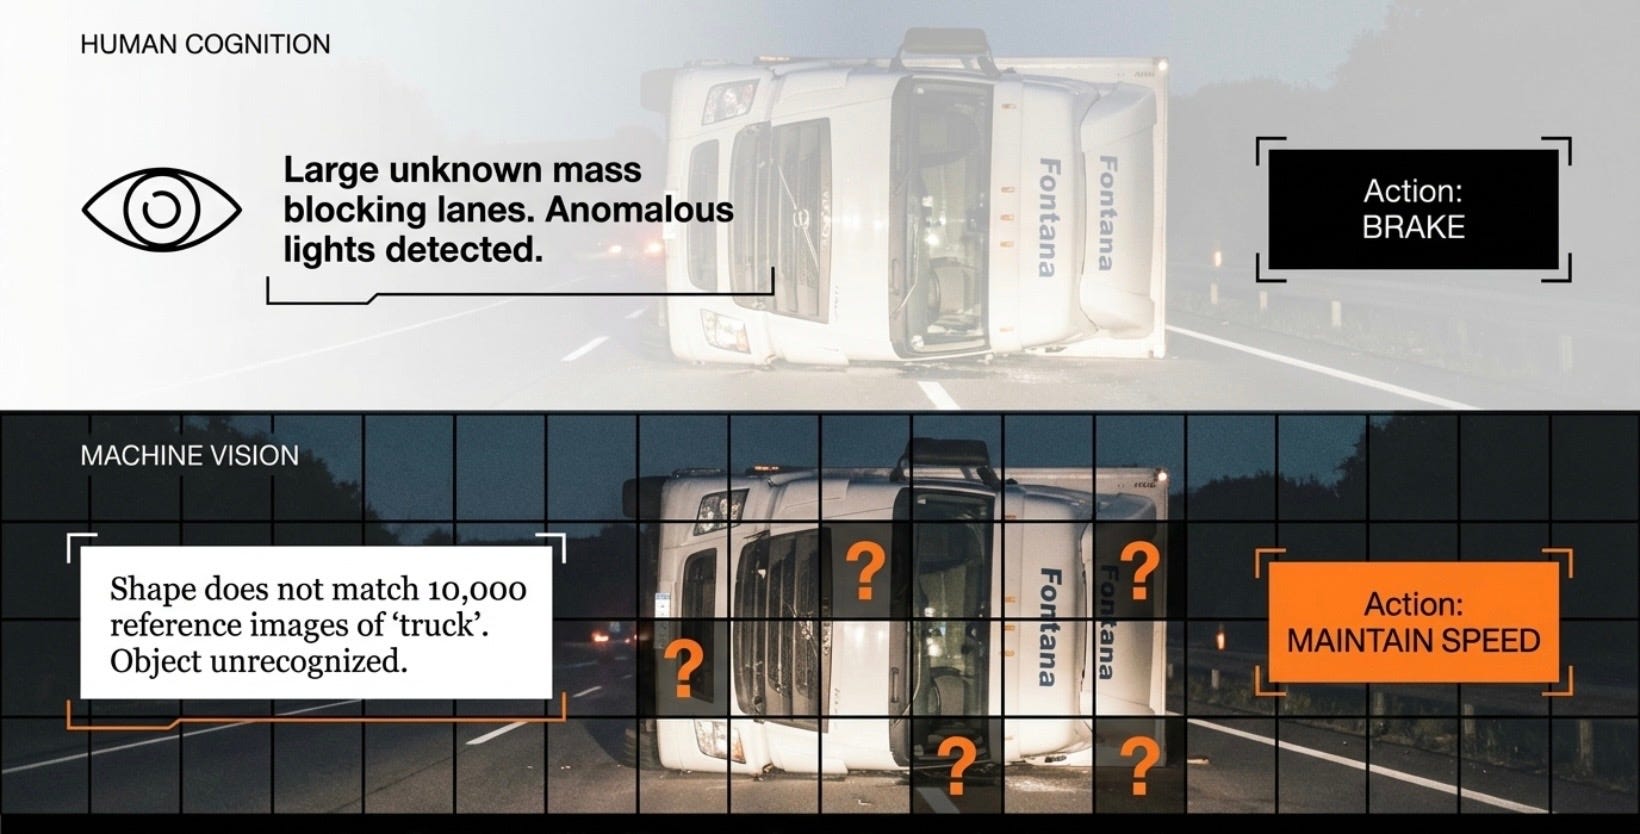
無法辨識「未曾見過」的障礙物:電腦視覺系統仰賴人類標註大量的影像資料來進行機器學習訓練(例如標註車輛、行人或紅綠燈)。然而,如果系統遇到訓練資料中缺乏的罕見情況(例如翻覆且車燈位置異常的半掛式卡車、或停在路邊的警車),系統可能完全無法理解眼前的狀況,進而無法煞車或避讓。
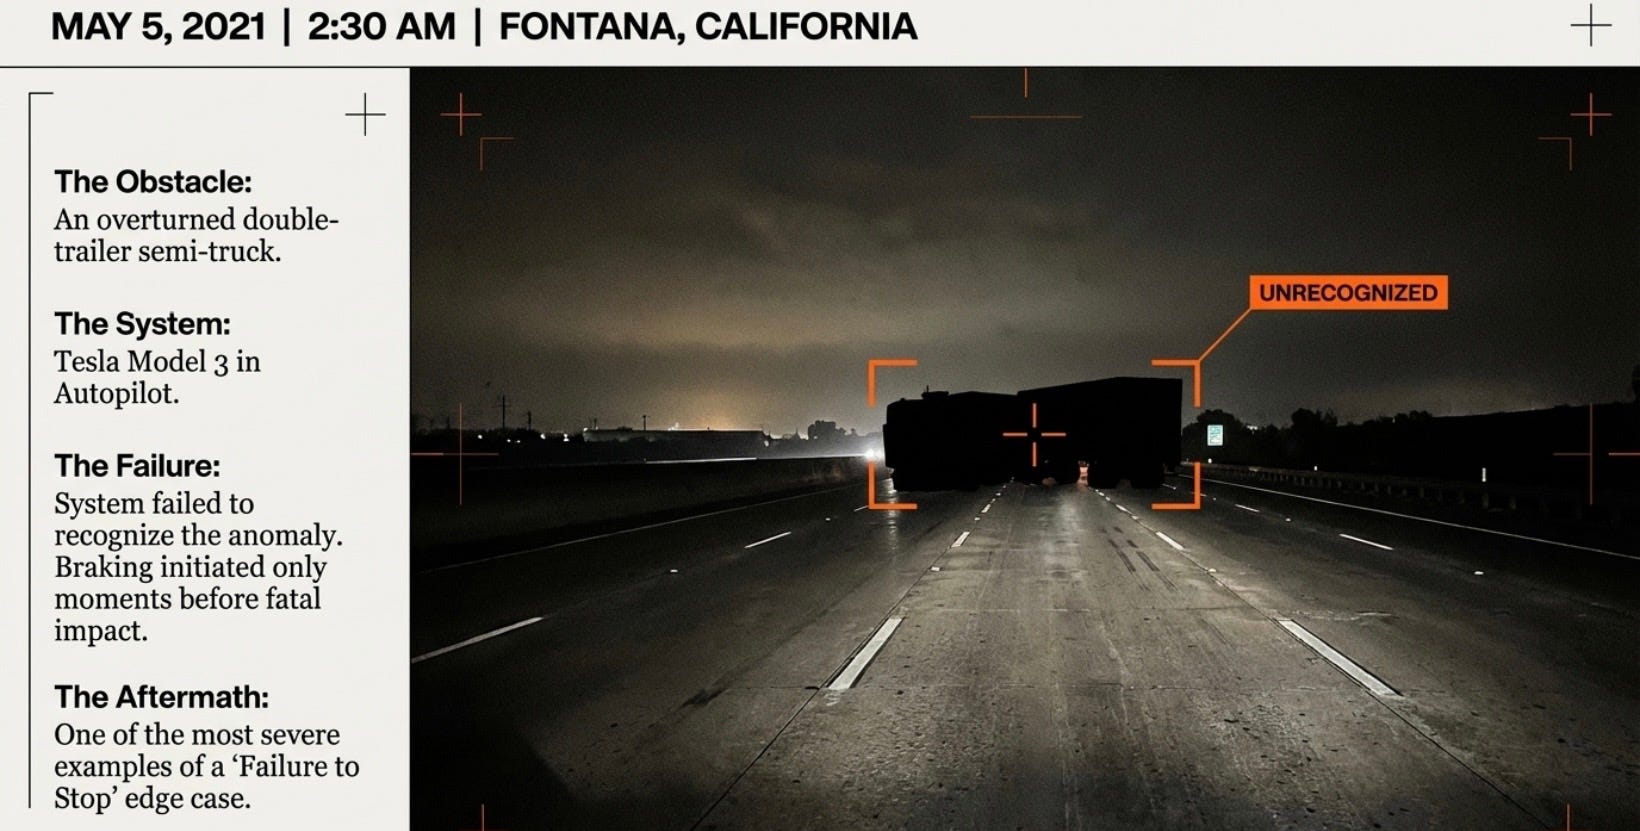
前方障礙物偵測失效:華爾街日報 分析的碰撞數據顯示,有多起事故是因為 Autopilot 未能對正前方的障礙物停下或讓行。美國國家公路交通安全管理局(NHTSA)審查的碰撞紀錄也指出,系統在某些情況下會「失去追蹤或從未偵測到」行駛路徑前方的車輛。
攝影機校準與視角不一致問題
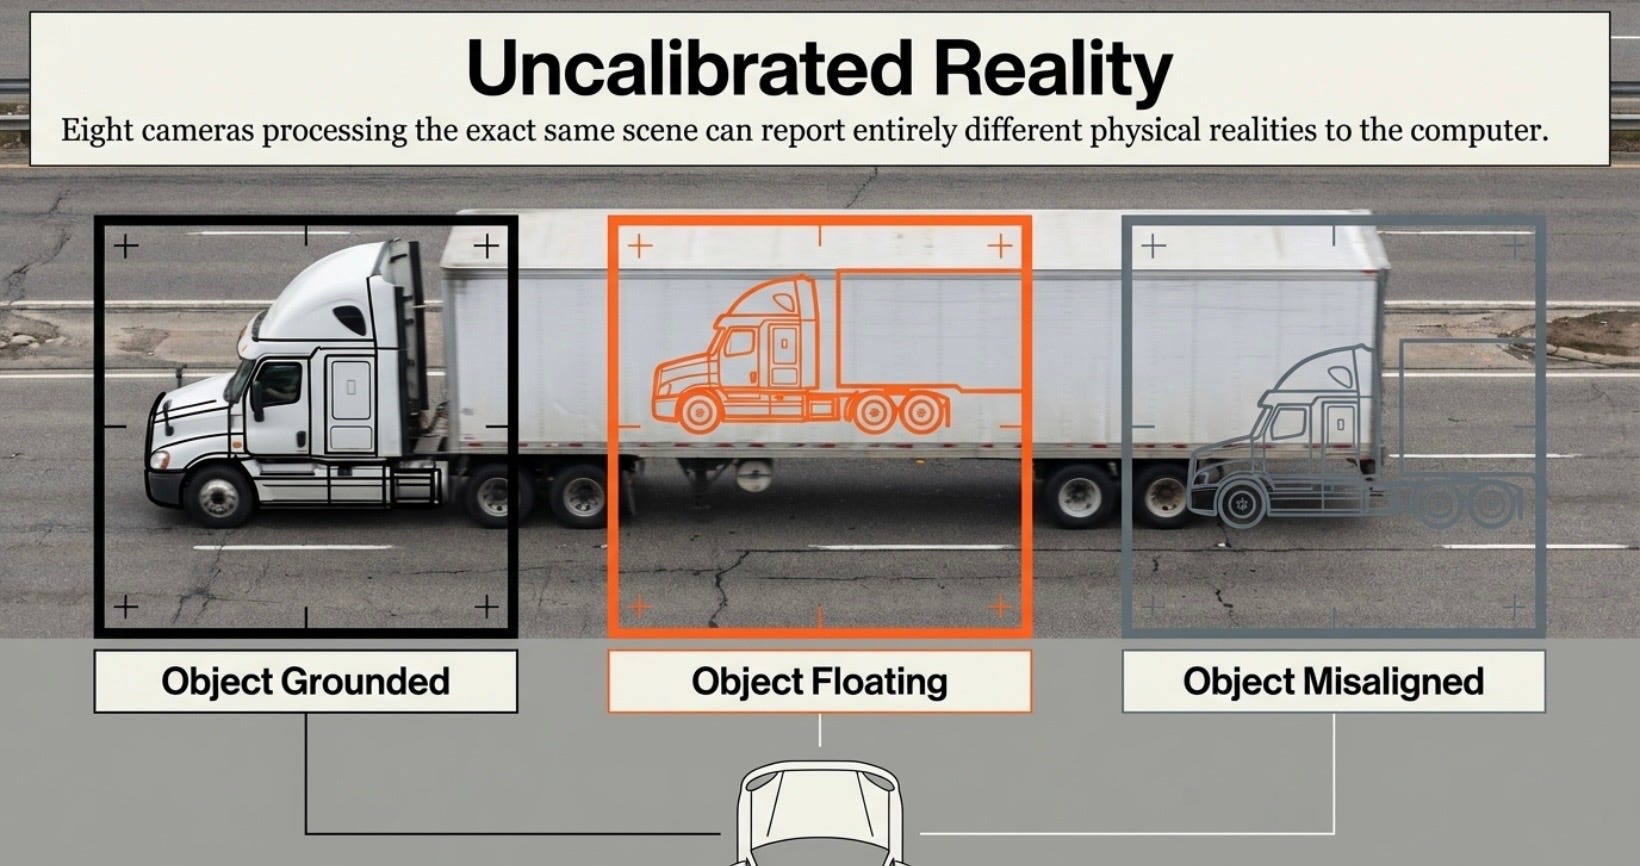
車輛配備了多個攝影機(例如前方有三個),但前員工指出這些攝影機有時並未正確校準,有機會出現多鏡頭資訊衝突。
這會導致同一個物體在不同攝影機畫面中呈現不一致(例如在一個畫面中完美置中,在另一個畫面中卻顯得偏移或漂浮)。如果不同攝影機「看」到的資訊不同,系統在辨識障礙物時就會面臨極大困難。
在 2021 年洛杉磯附近的一起事故中,駭客取出的原始數據顯示,當路上出現一輛撞毀的皮卡車時,車上的一個攝影機看到了它,但另一個卻沒看到,導致系統無法辨識障礙物並全速撞上。
應對惡劣氣候與低能見度的能力不足
為了彌補移除雷達後的影響,Tesla 導入了「降級偵測系統」(degradation detection system)來應對能見度下降的問題。然而,NHTSA 發現該系統無法有效偵測到如刺眼陽光、起霧或空氣中有粉塵等常見的視線不良路況。在這些能見度降低導致碰撞的案例中,系統未能適當警告駕駛,往往直到即將發生碰撞的最後一刻才發出警示。
駕駛過度信任與人機互動的隱患
由於系統在多數時候表現得「還不錯」,加上高層對自駕能力的宣傳,容易讓駕駛對技術產生錯誤的信任感與過度自信。
儘管 Tesla 強調駕駛必須隨時準備接管車輛,但當純視覺系統因上述的視線不佳或辨識盲點突然失效、甚至突然偏移時,駕駛往往已經沒有足夠的反應時間,這正是導致嚴重傷亡事故發生的重要原因之一。
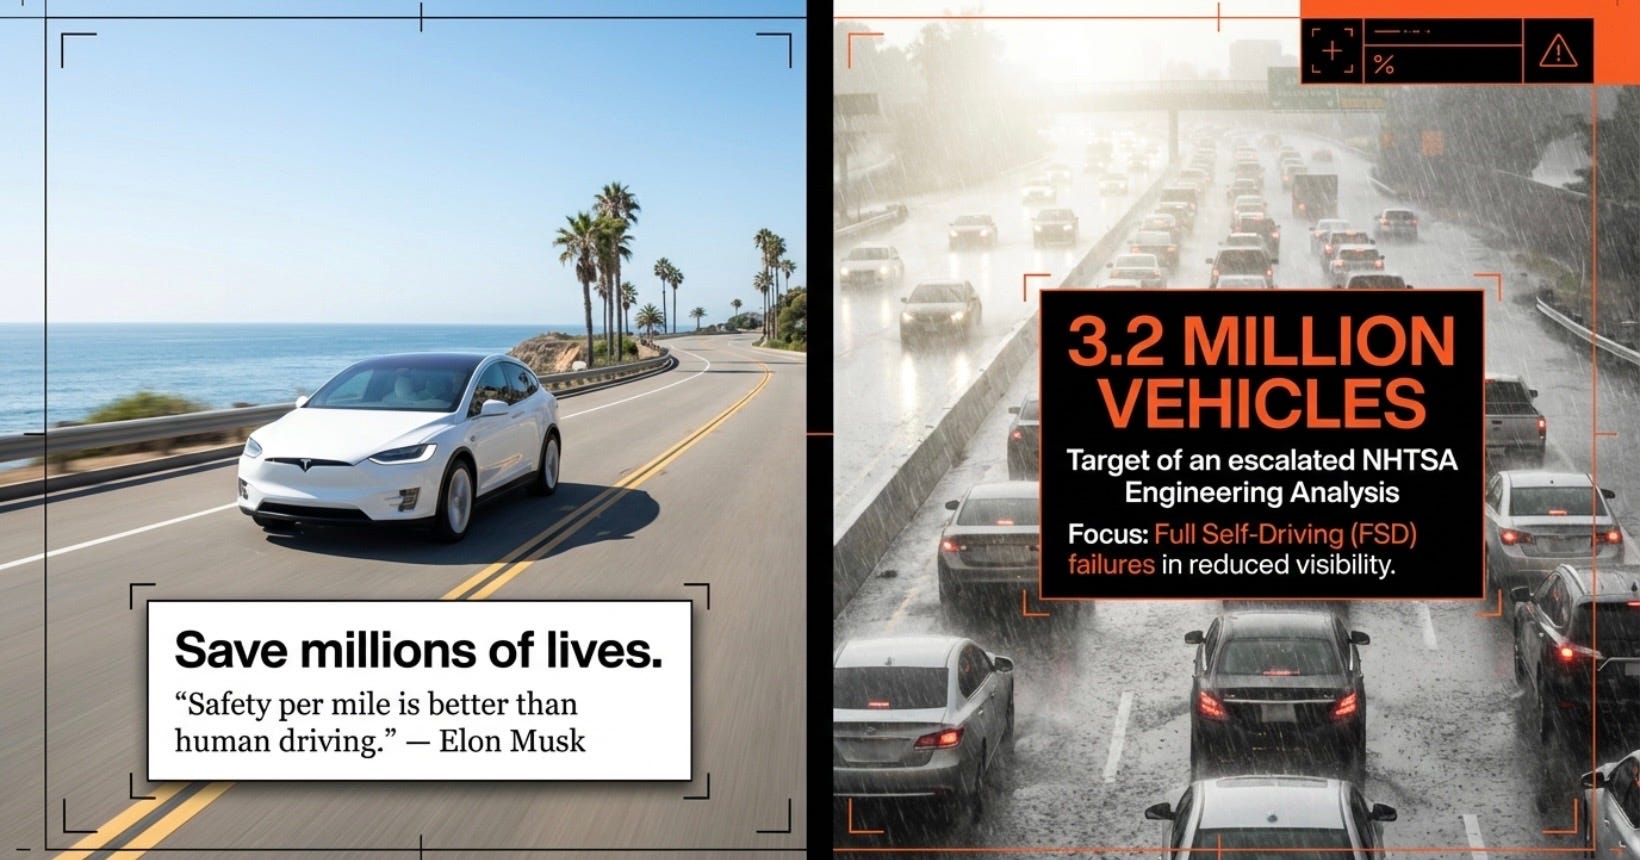
總結來說,專家認為純視覺是一項「存在嚴重缺陷的技術」。它不僅在面對惡劣天氣時缺乏足夠的環境感知能力,其核心的影像訓練盲點與多鏡頭校準問題,也讓車輛在面對未知或異常路況時,面臨著極高的安全風險。
AI4 核心運算能力與架構升級
針對安全性問題,特斯拉(Tesla)進行了第 4 代自動駕駛硬體 Hardware 4 (簡稱 HW4 或 AI4) 的架構及軟體。
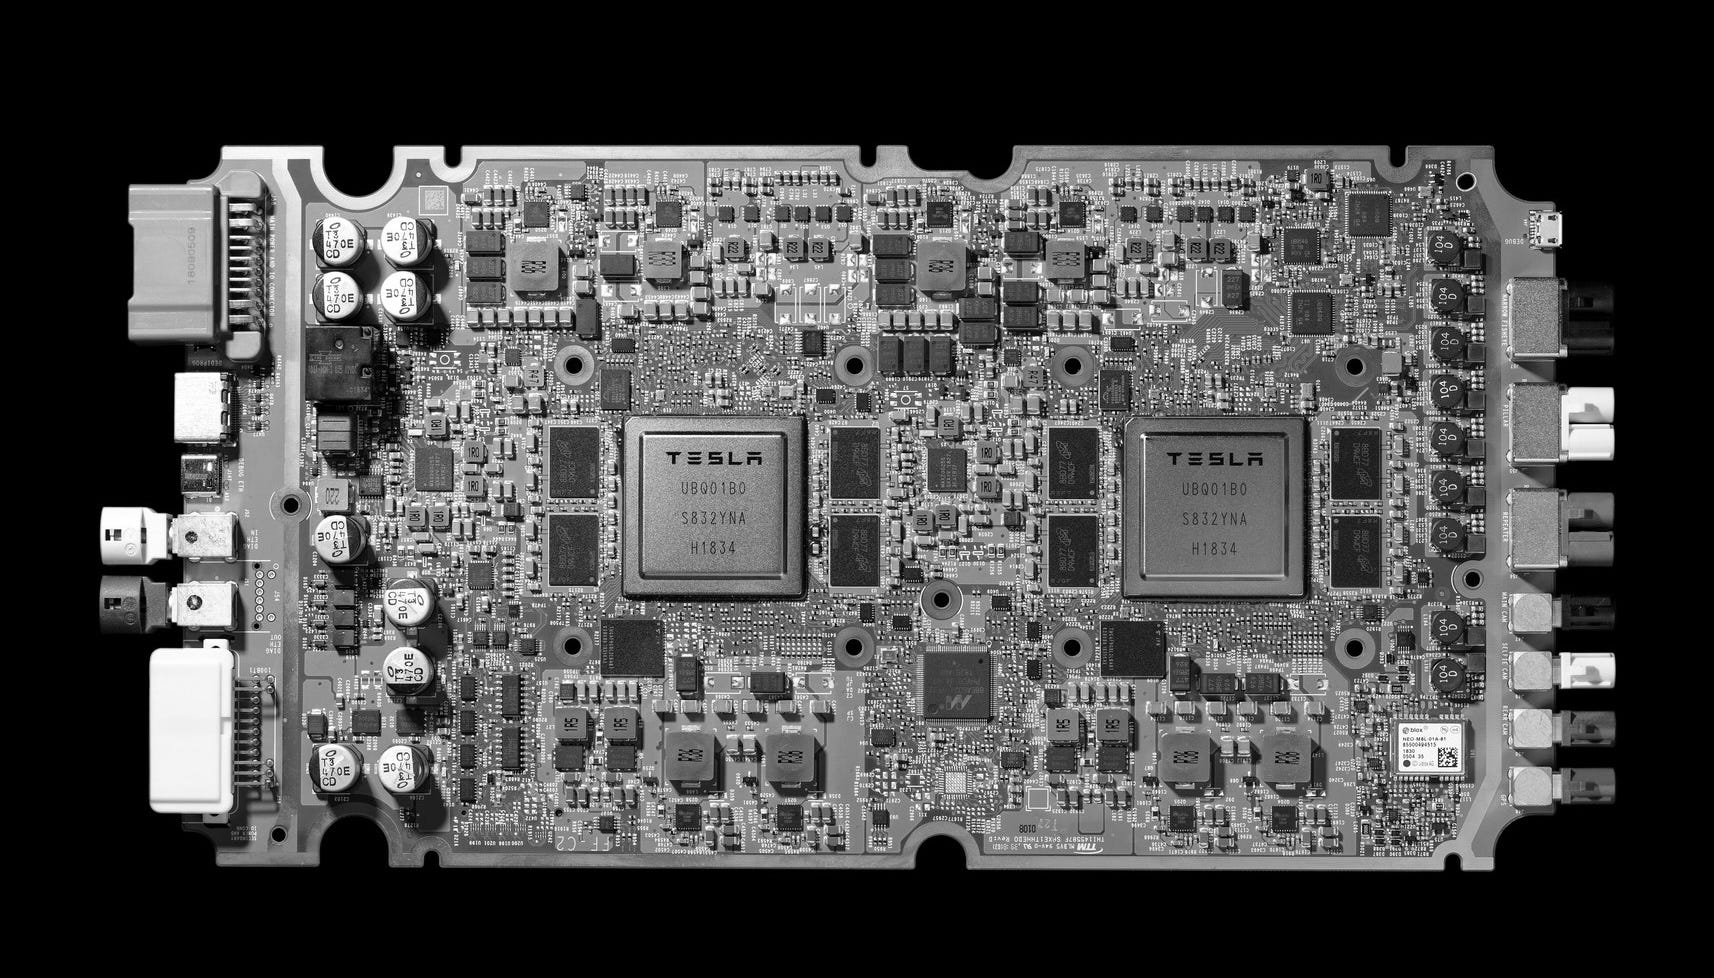
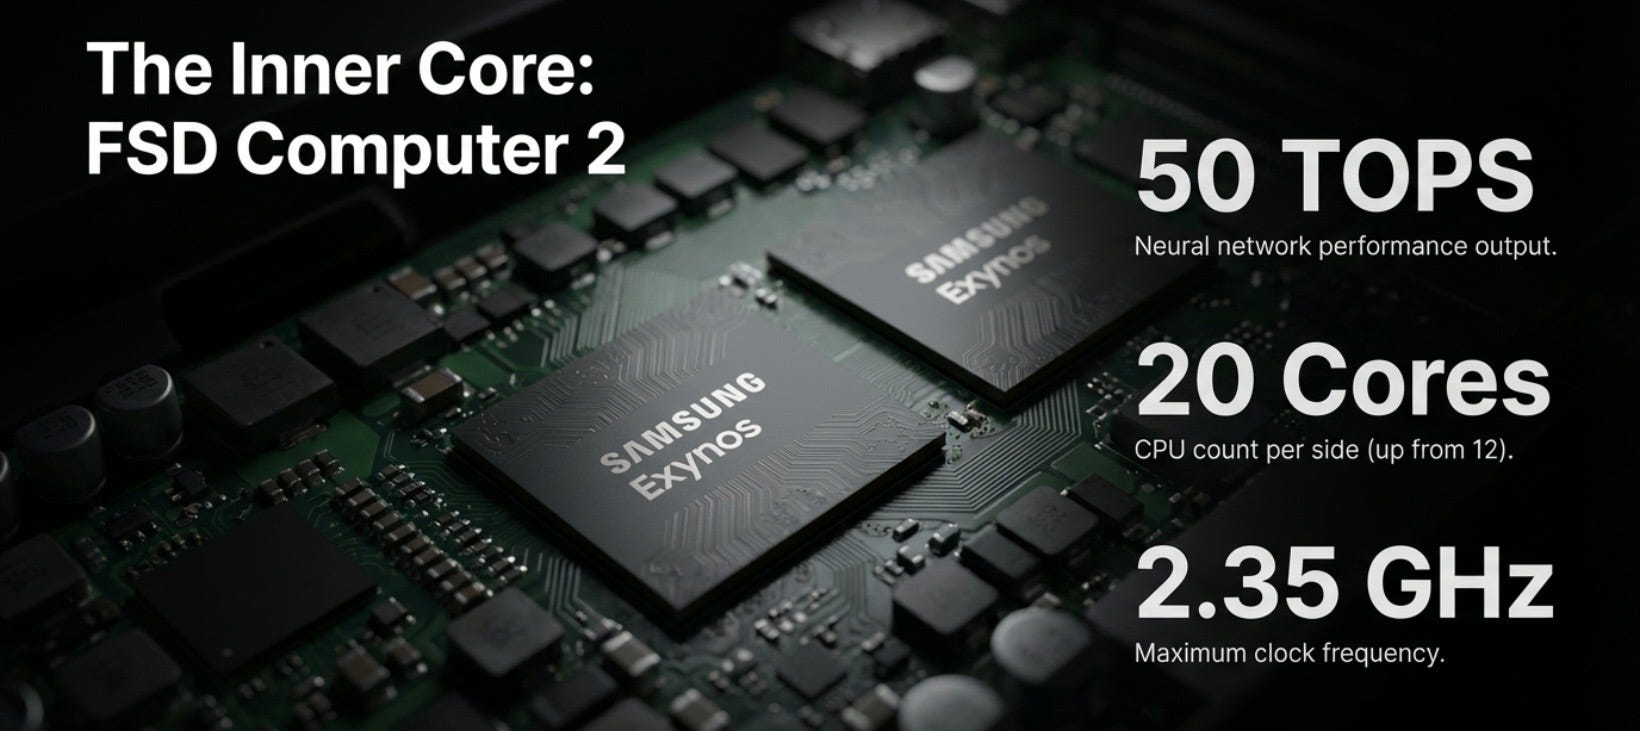
HW4 搭載了全新設計的第二代全自動駕駛電腦(FSD Computer 2),運算能力與架構有了顯著提升:
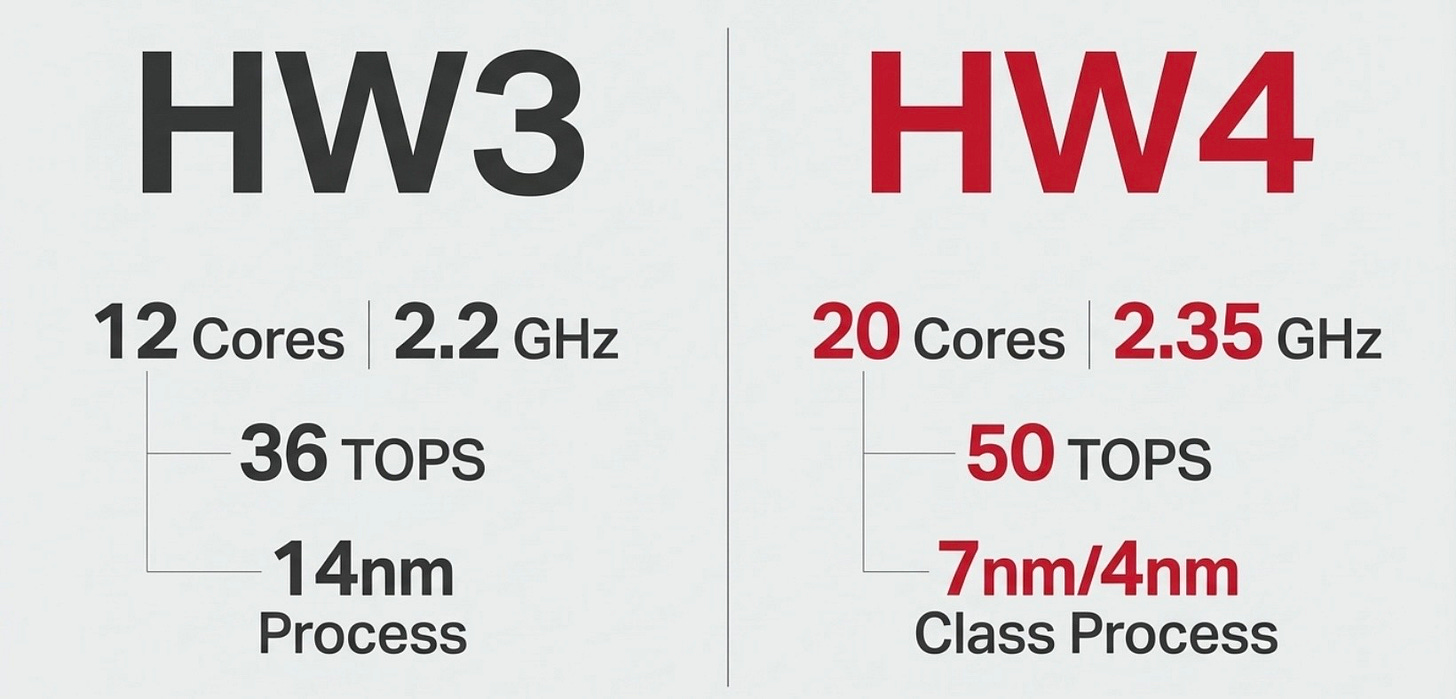
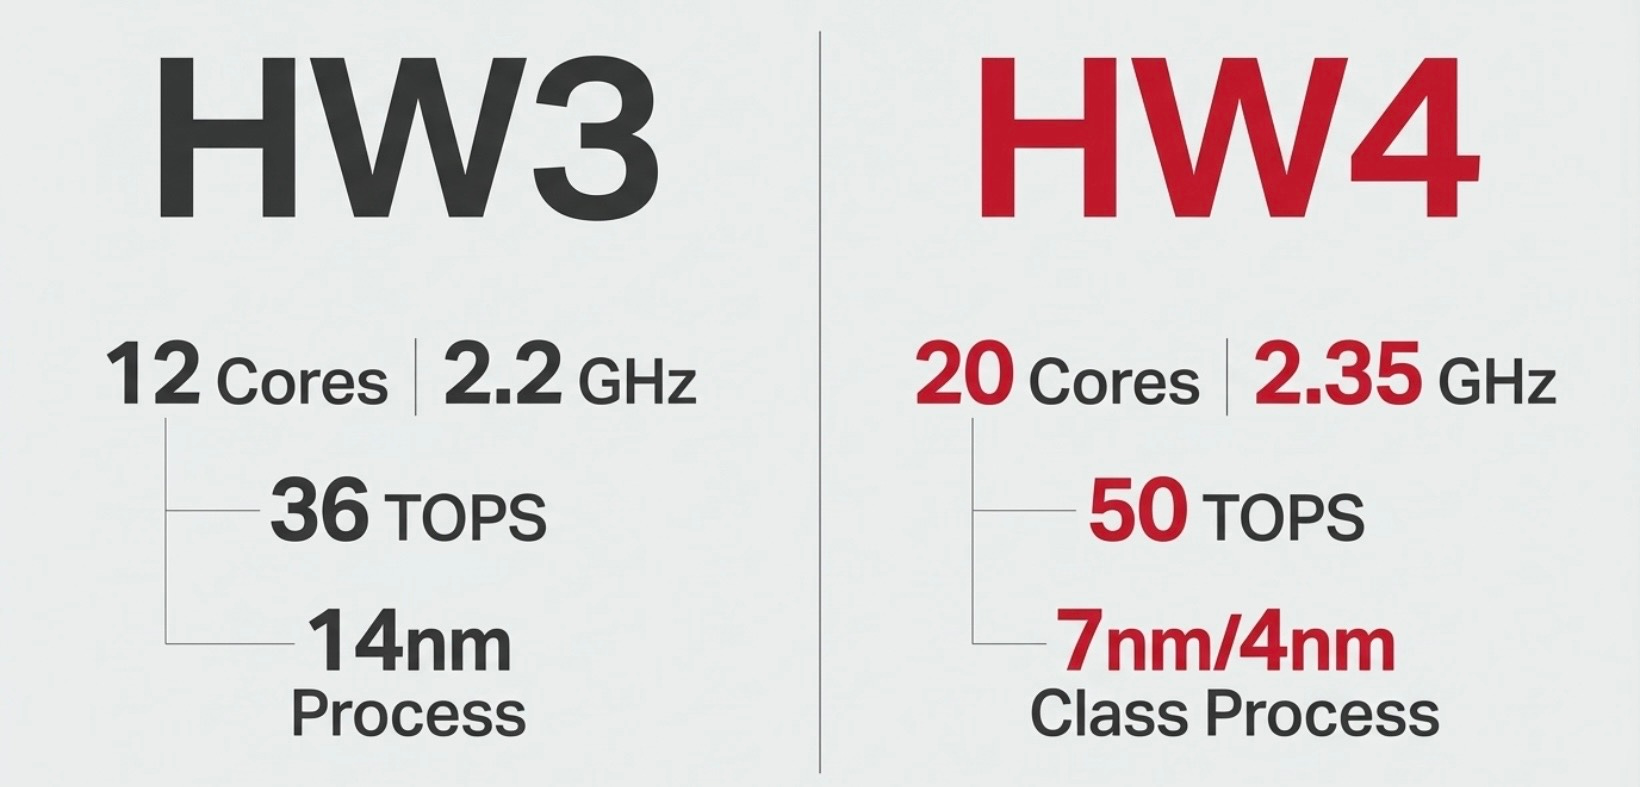
處理器與算力升級:採用三星(Samsung)Exynos 7奈米或4奈米等級製程。CPU 核心數由 HW3 的 12 核增至 20 核,最高時脈達 2.35 GHz。神經網絡(NN)處理器由 2 個增至 3 個,總算力從 HW3 的 36 TOPS 提升至 50 TOPS。
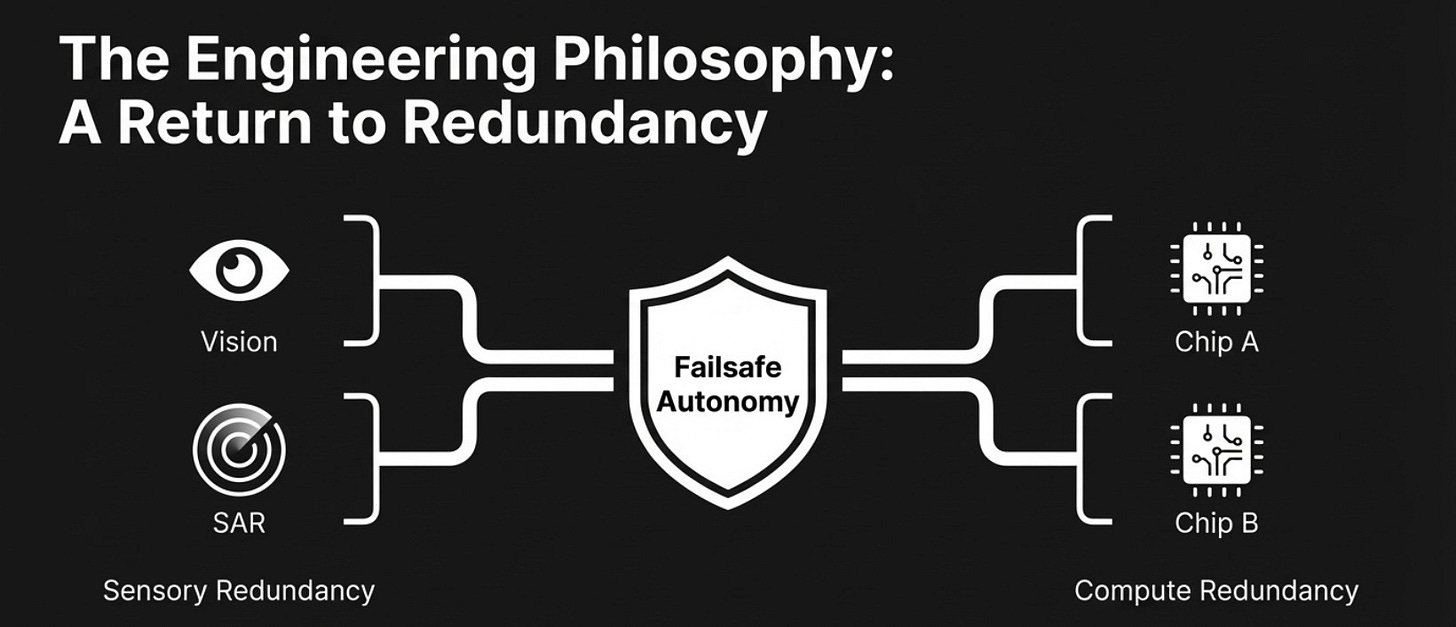
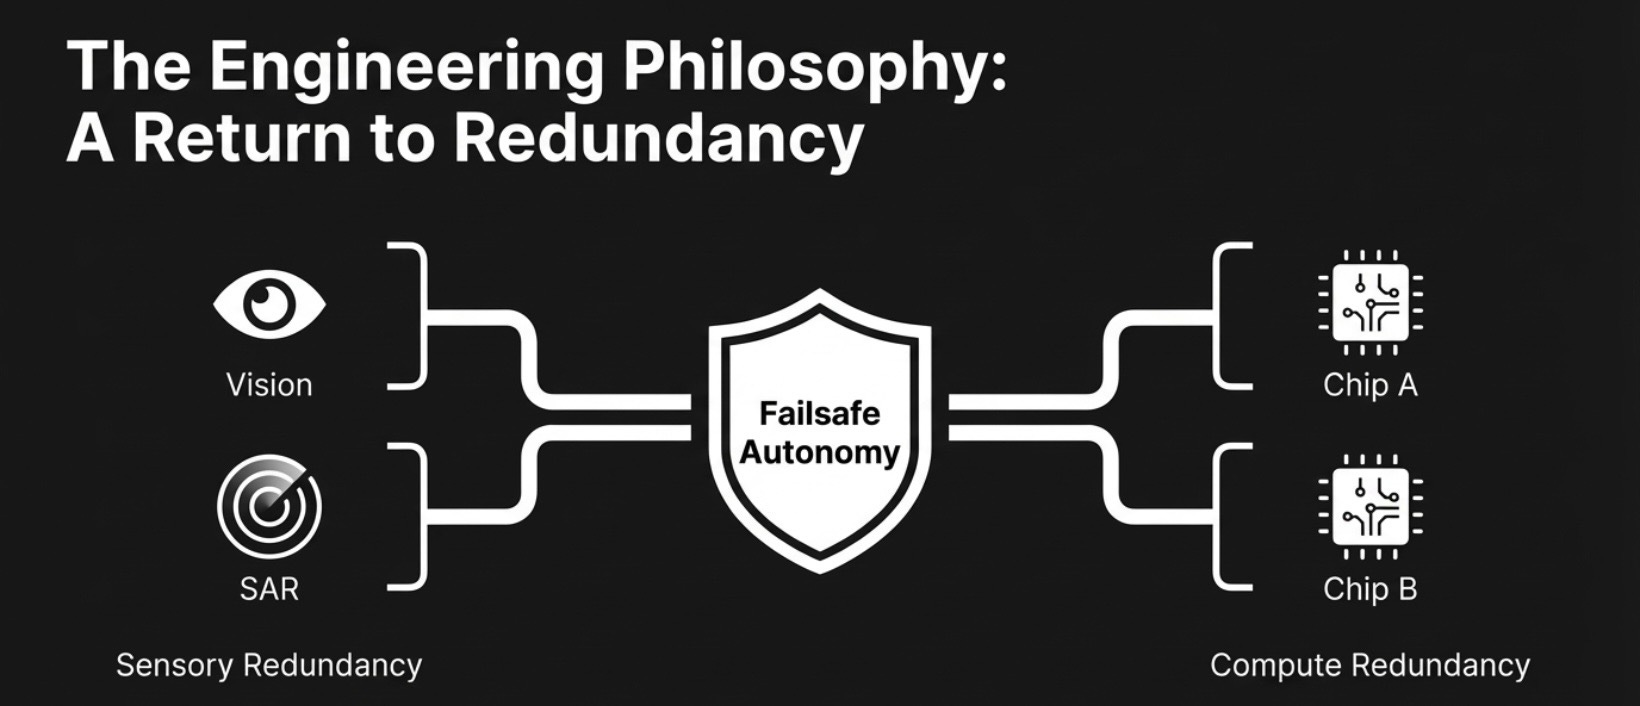
重新導入安全冗餘 (Redundancy):為了確保安全性,HW4 的主機板重新加回了硬體冗餘設計(HW3 時期曾為追求算力極大化而移除)。每個電路板具備兩個節點,可以同時計算並比對資料,確保單一節點故障時車輛仍能安全運作。
整合式資訊娛樂系統:在知名駭客 Green 的拆解中發現,HW4 將資訊娛樂系統的 GPU 直接整合在同一塊主機板上,不再使用獨立的子板,使整體主機變薄,且維持相同的 AMD CPU/GPU、16GB RAM 與 256GB NVMe 儲存空間。
感測器套件全面進化
HW4 放棄了特斯拉曾在 2021 年力推的「純視覺(Tesla Vision)」方案,帶來了全新鏡頭與雷達配置:
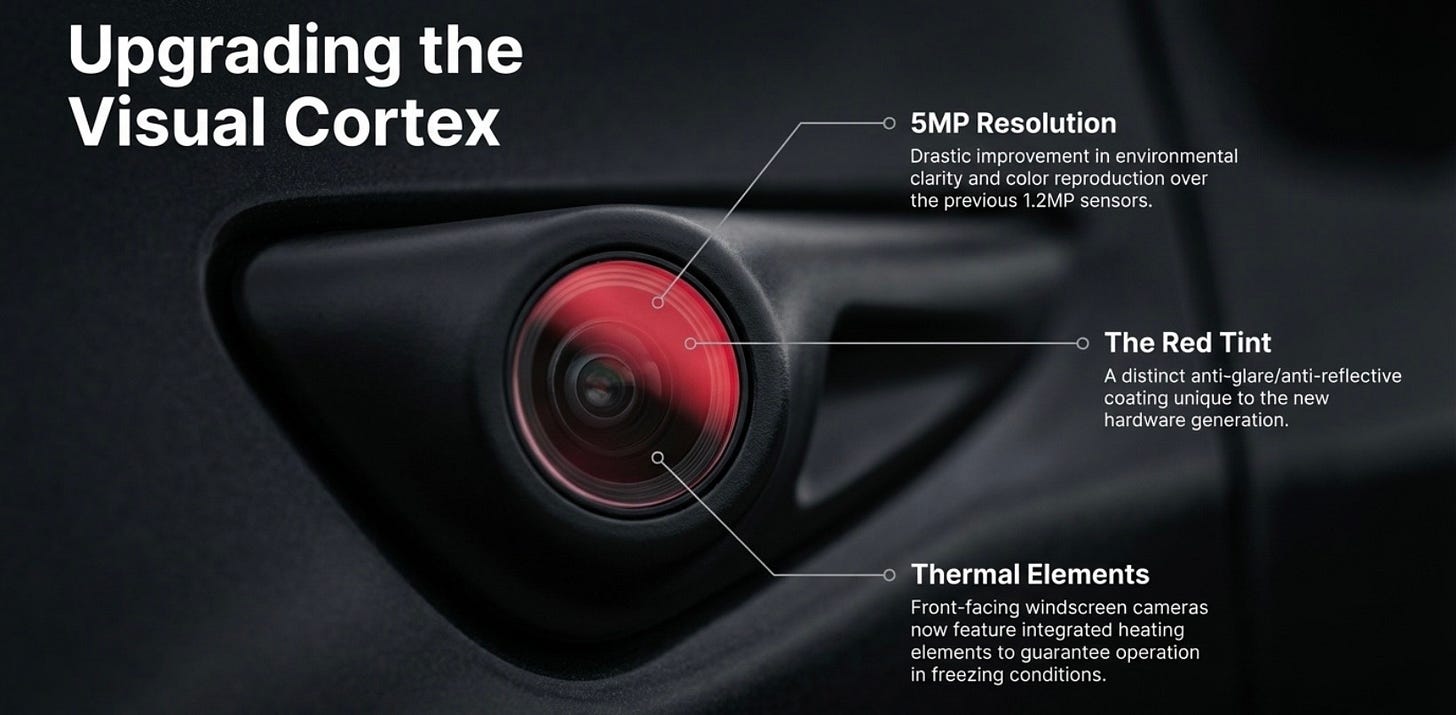
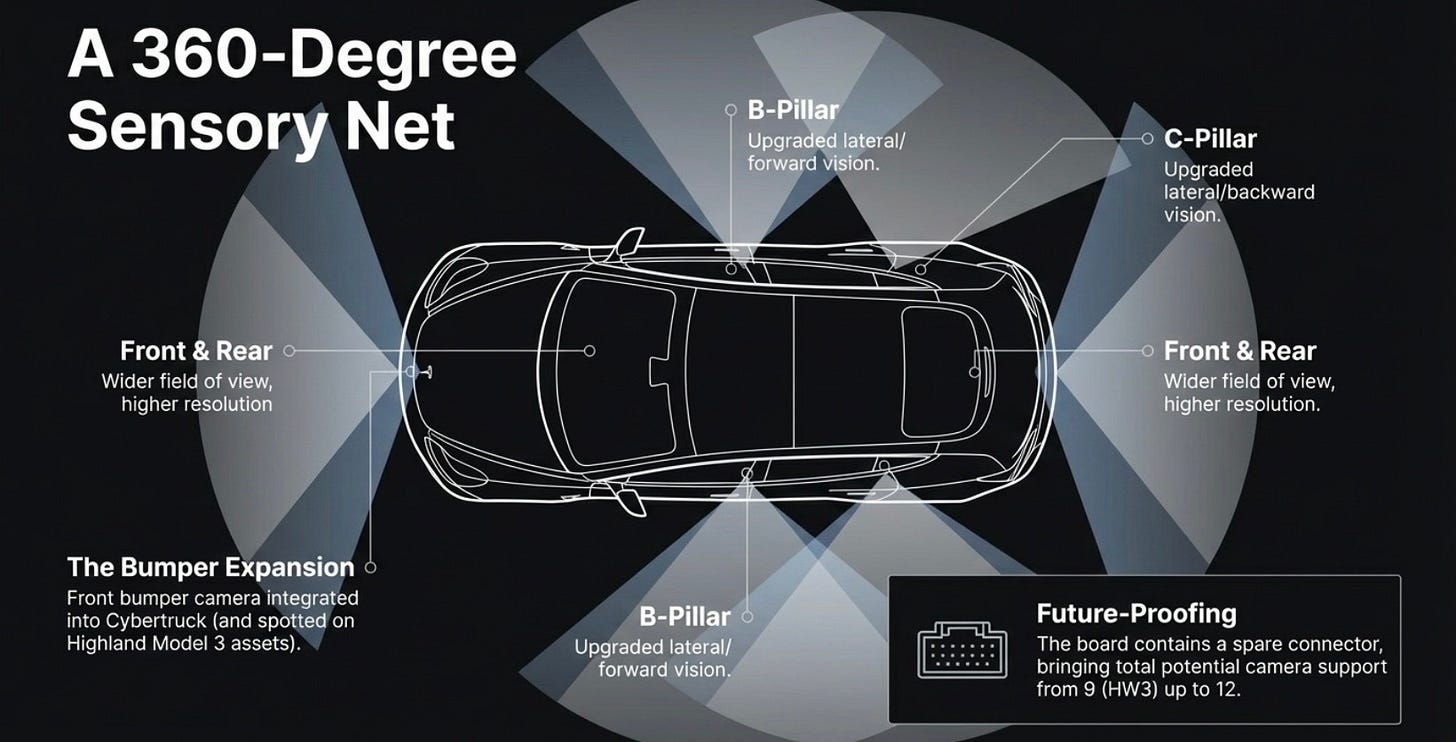
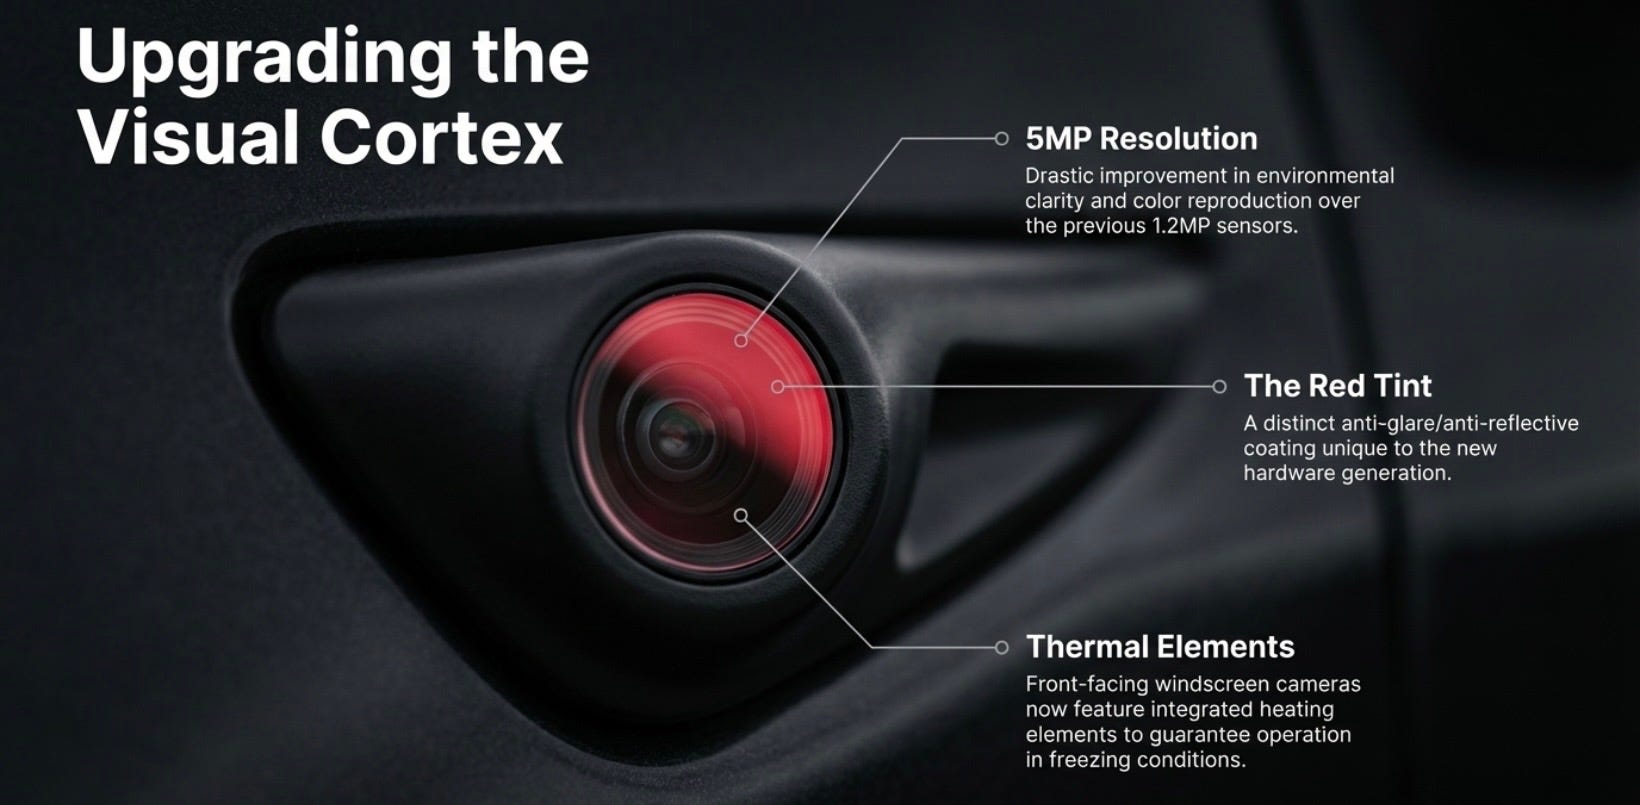
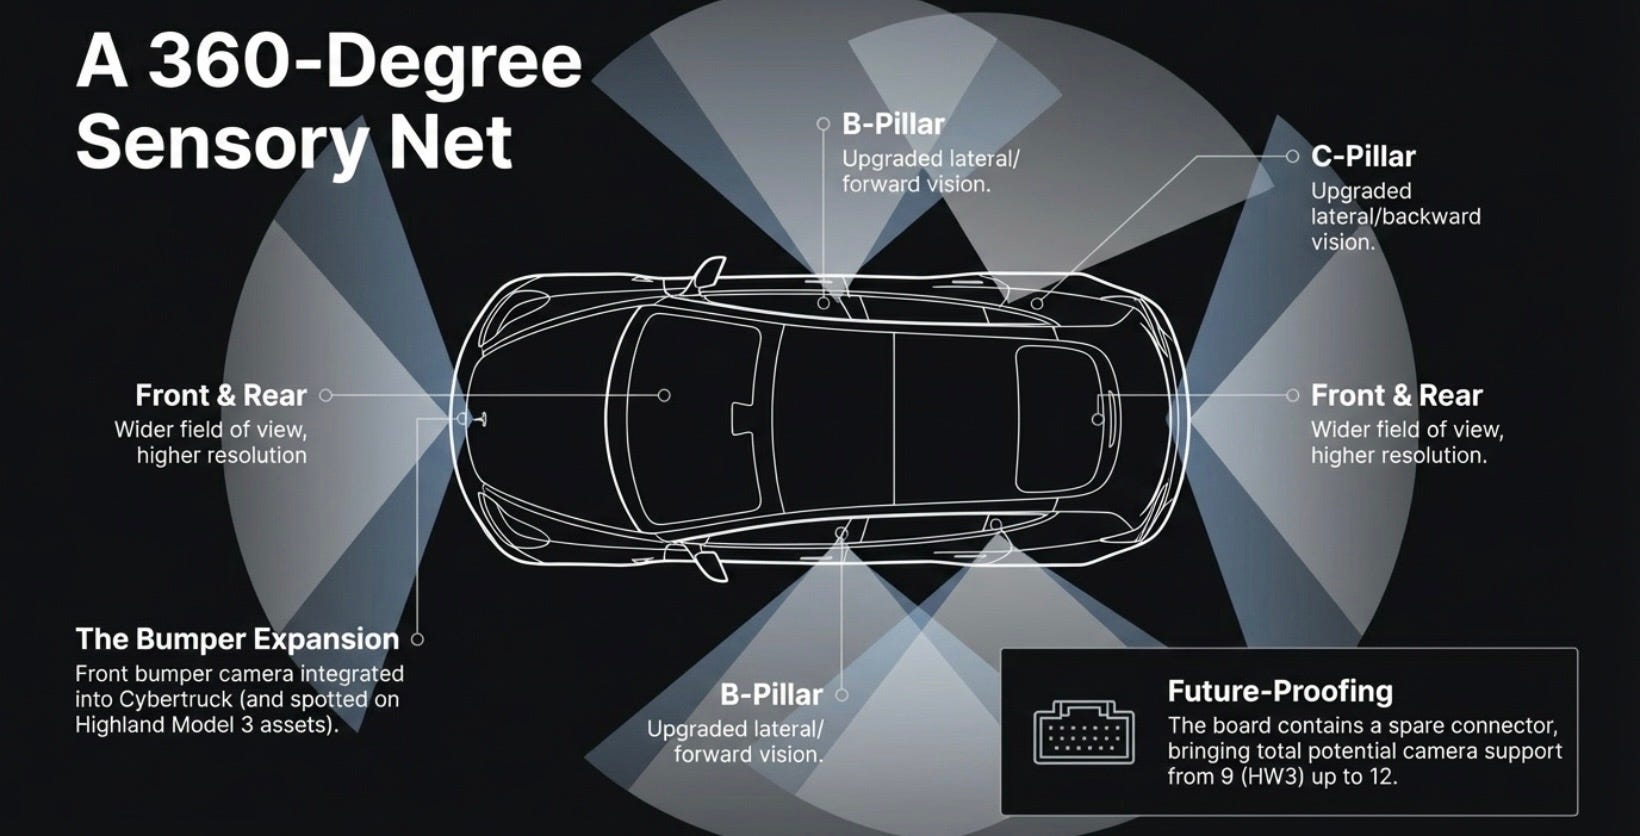
12 組高畫質鏡頭支援:HW4 電腦板上具備高達 12 個鏡頭連接埠(其中一個標示為備用)。鏡頭解析度從 1.2MP 巨幅升級至 5MP,擁有更廣的視野與更好的色彩還原度(鏡頭外觀帶有紅色鍍膜)。此外,前擋風玻璃鏡頭還新增了加熱元件以應對惡劣天氣。
新增前保險桿鏡頭:除了 Cybertruck 已確定搭載前保險桿鏡頭外,硬體拆解也發現了預留給保險桿的連接口(SVC),未來可能用於改善車頭前方的視覺死角。
重新回歸的高解析度雷達 (Phoenix):HW4 重新加入了名為「Phoenix」的特製雷達,據推測為 72 GHz 的 Arbe Phoenix SAR 高解析度雷達,探測範圍達 300 公尺。這能大幅改善車輛在夜間、雨雪或大霧等視線不佳環境中的感知能力。
全新 GPS 模組:採用了帶有三頻天線的全新大型 GPS 模組,進一步提升定位精準度。
各車款的實裝差異與「降本」設計
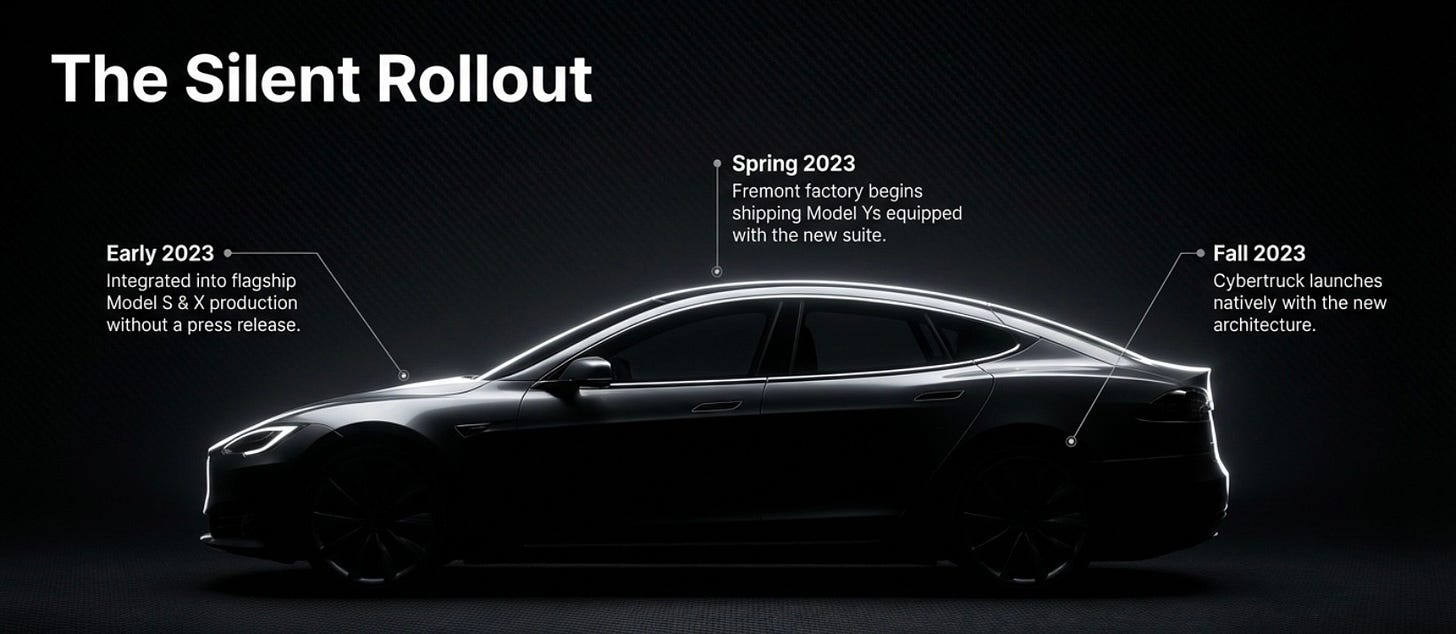
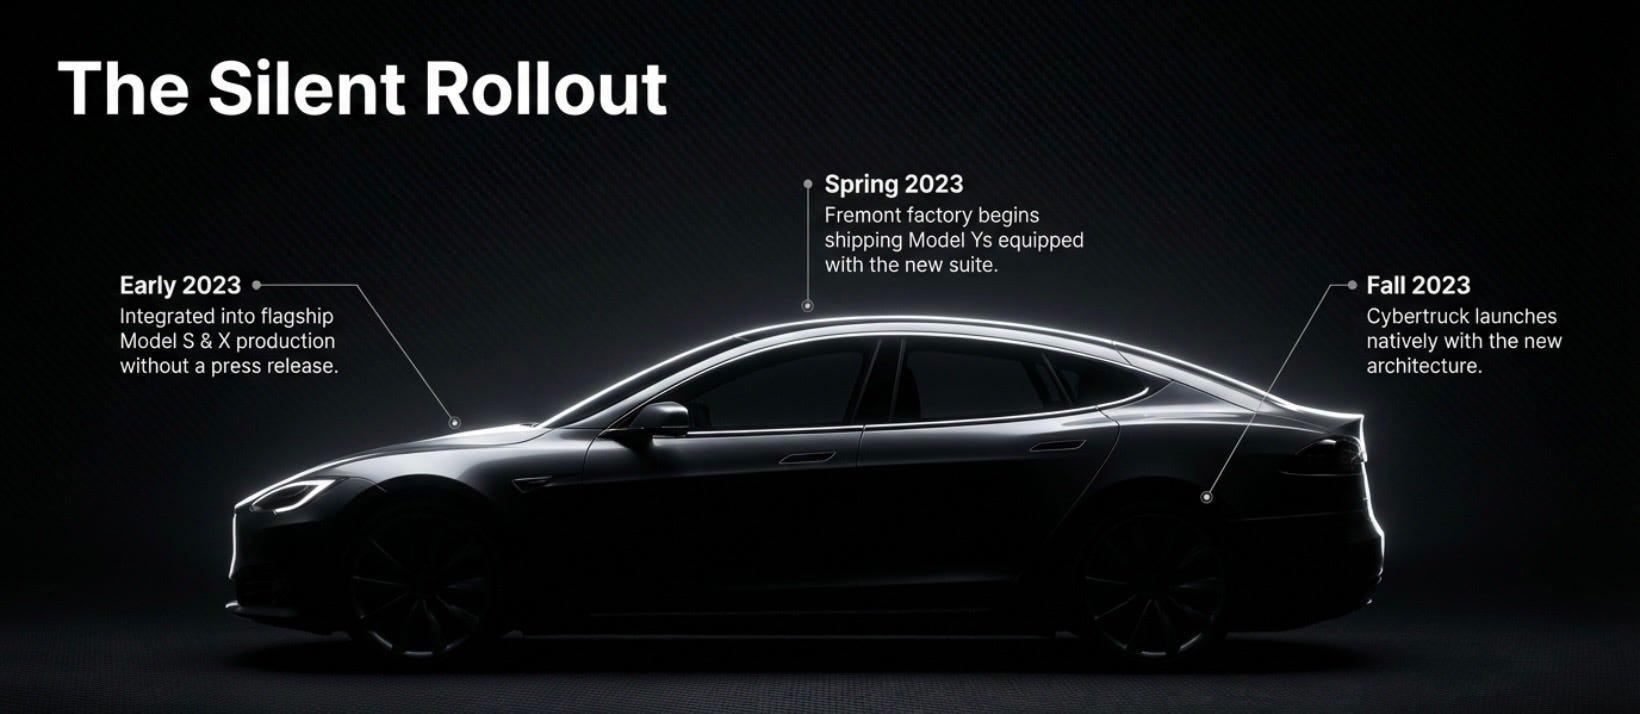
特斯拉並未大張旗鼓地宣布 HW4 上線,而是悄悄導入新車型中,且不同車款的 HW4 配置有所差異:
Model S / X / Cybertruck:搭載「完整版」的 HW4 配置(包含 Phoenix 雷達),Cybertruck 更是自上市起便標配 HW4。
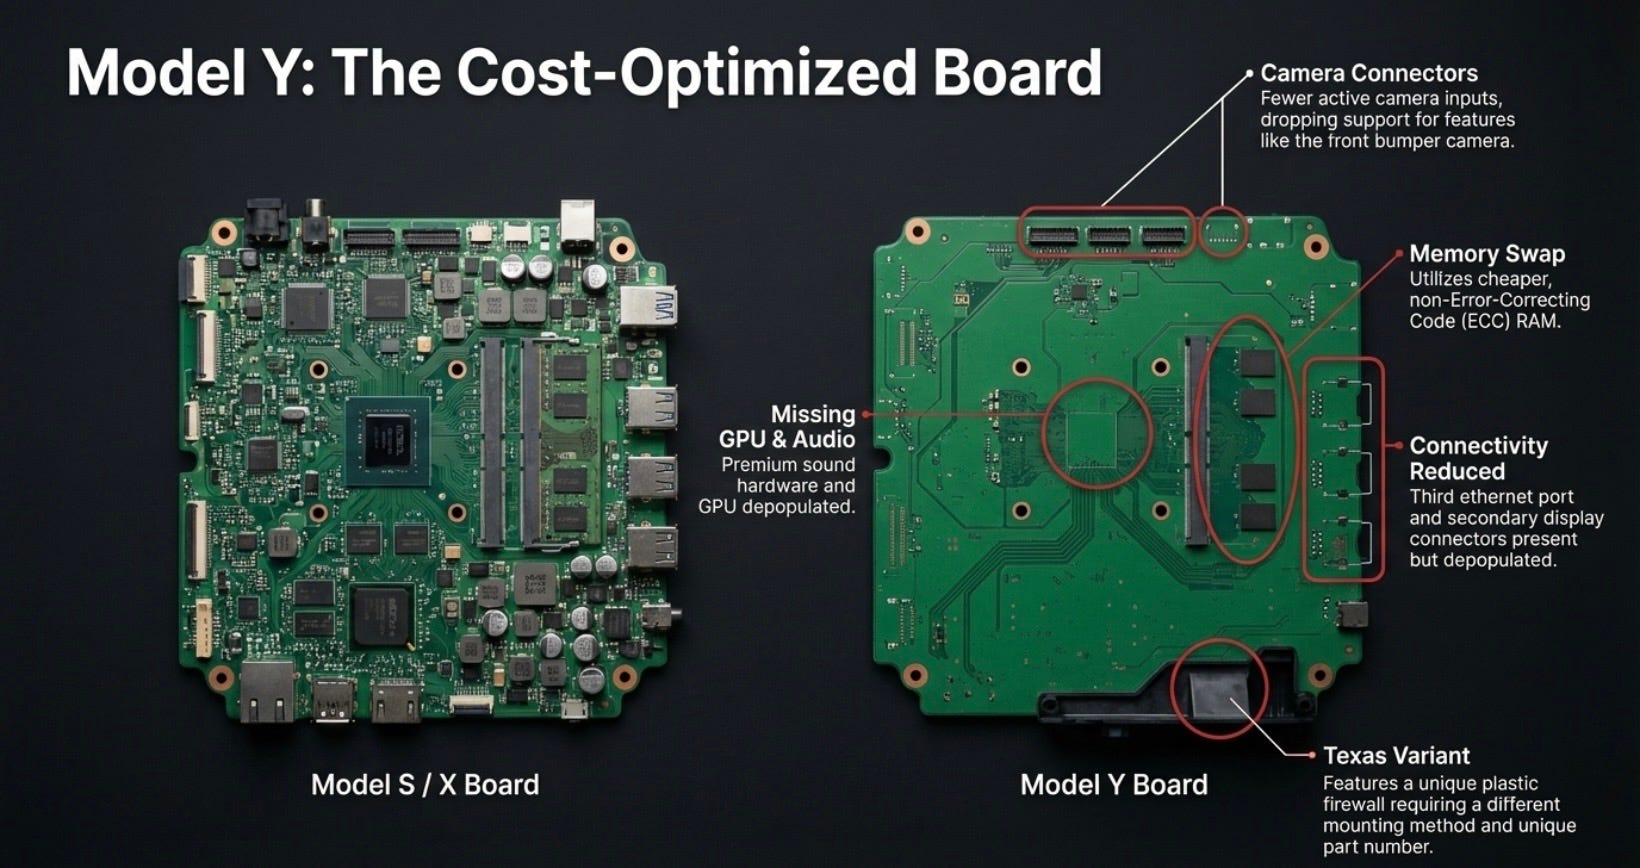
Model Y 的降本版 HW4:2023 年 5 月起出廠的 Model Y 雖搭載 HW4,但進行了明顯的成本縮減。例如移除了高級音訊硬體、部分 GPU 元件、採用較便宜的非 ECC RAM,並拿掉了前保險桿等額外的鏡頭連接埠。
軟體表現:FSD v14 的躍進與硬體差異化
軟體資源正快速向 HW4 傾斜,舊版 HW3 的更新順位已被延後:
FSD v14 的專屬優化:2025 年末至 2026 年推出的重大更新 FSD v14 採用了 10倍大的神經網路模型,能提供更流暢的邊角案例(Edge cases)判斷,並具備為 Robotaxi 與無線充電設計的「完美自動停車(Perfect Autopark)」功能。目前這些更新主要依賴 HW4 的算力。
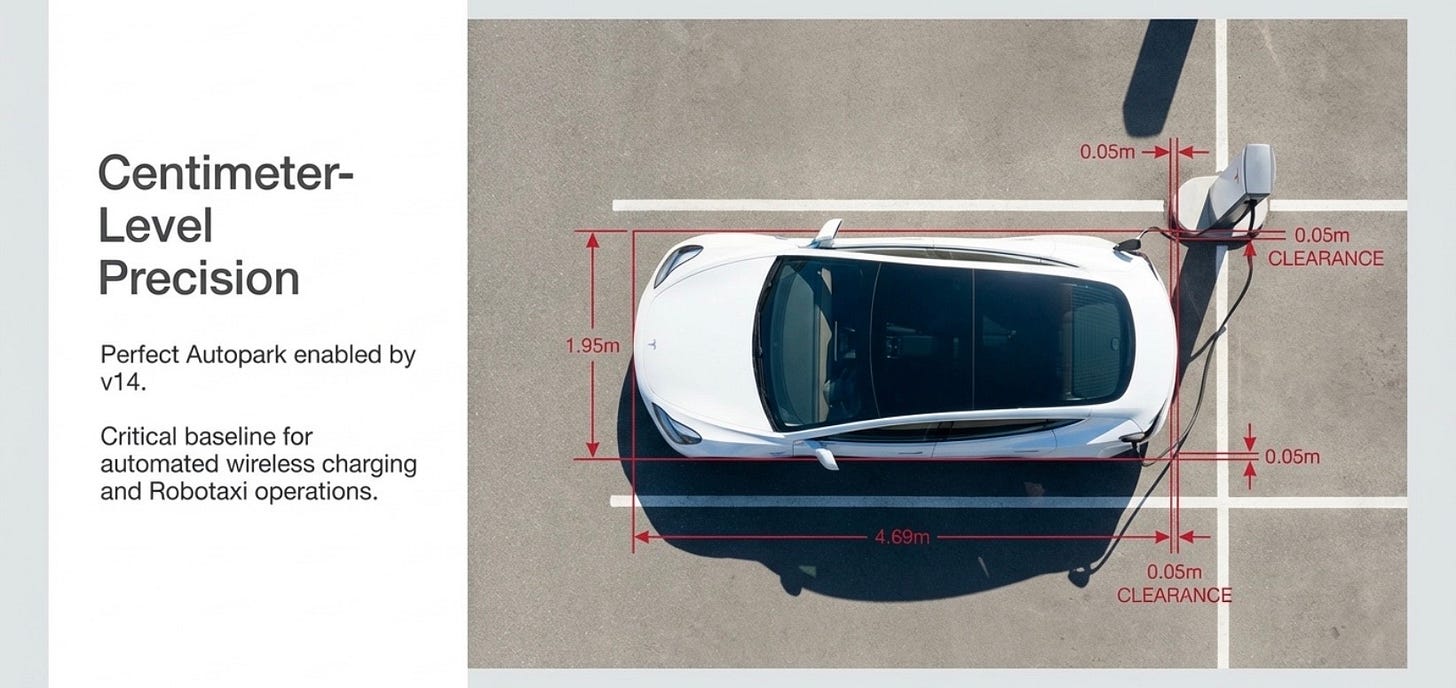
最新測試版展現了極度擬人化且自信的駕駛風格。優點包含:卓越的雪地應對能力、修復了窄路容易擦撞路緣的 Bug、變換車道不猶豫,以及全新的 Unreal Engine 3D 視覺介面。然而缺點包含:無法有效避開坑洞(甚至會直直開過去)、偶發的導航邏輯失誤、Drive-thrus車道辨識仍有困難。
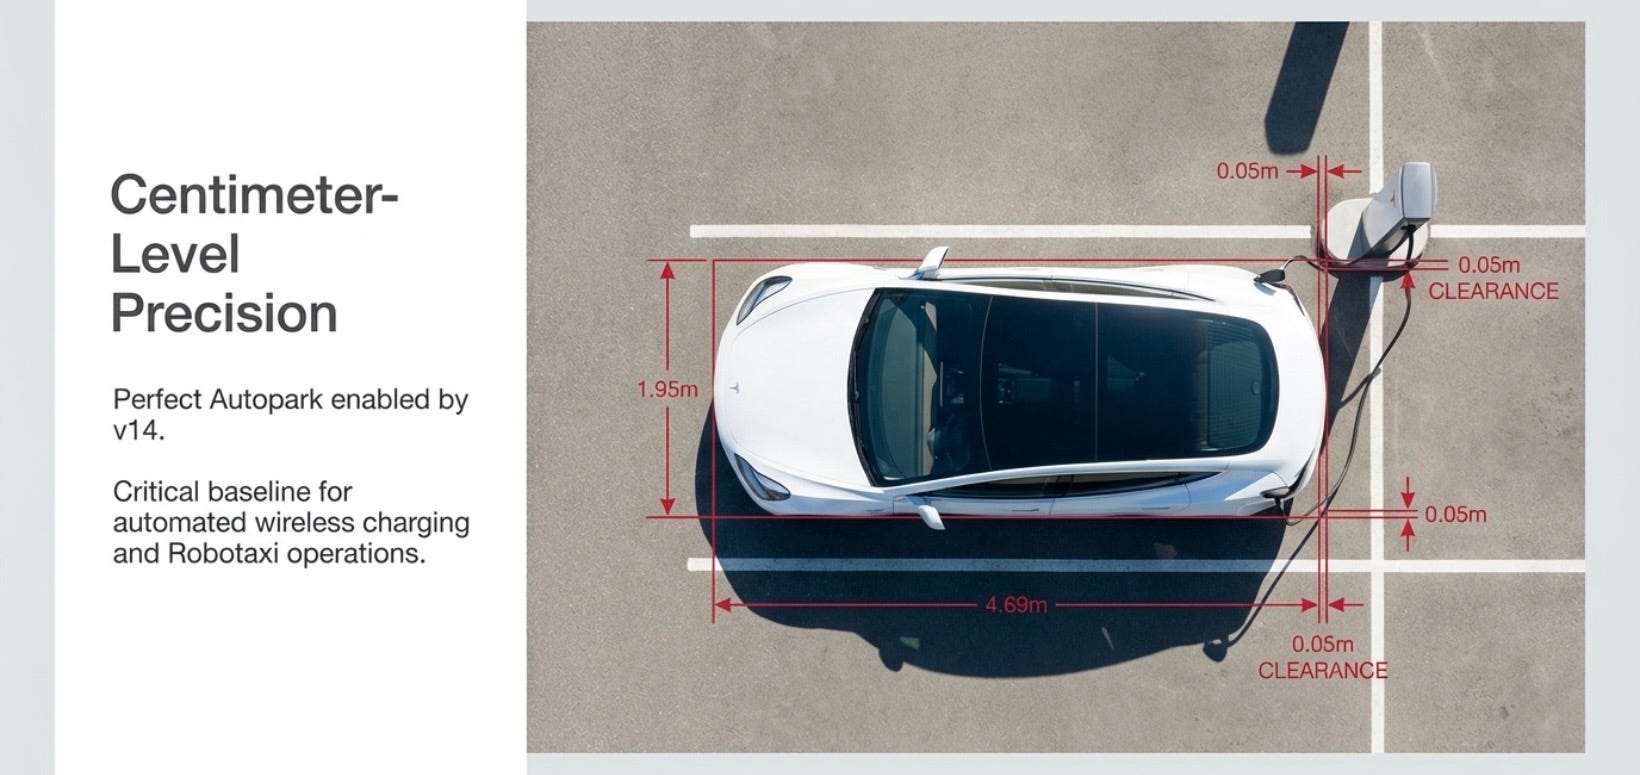
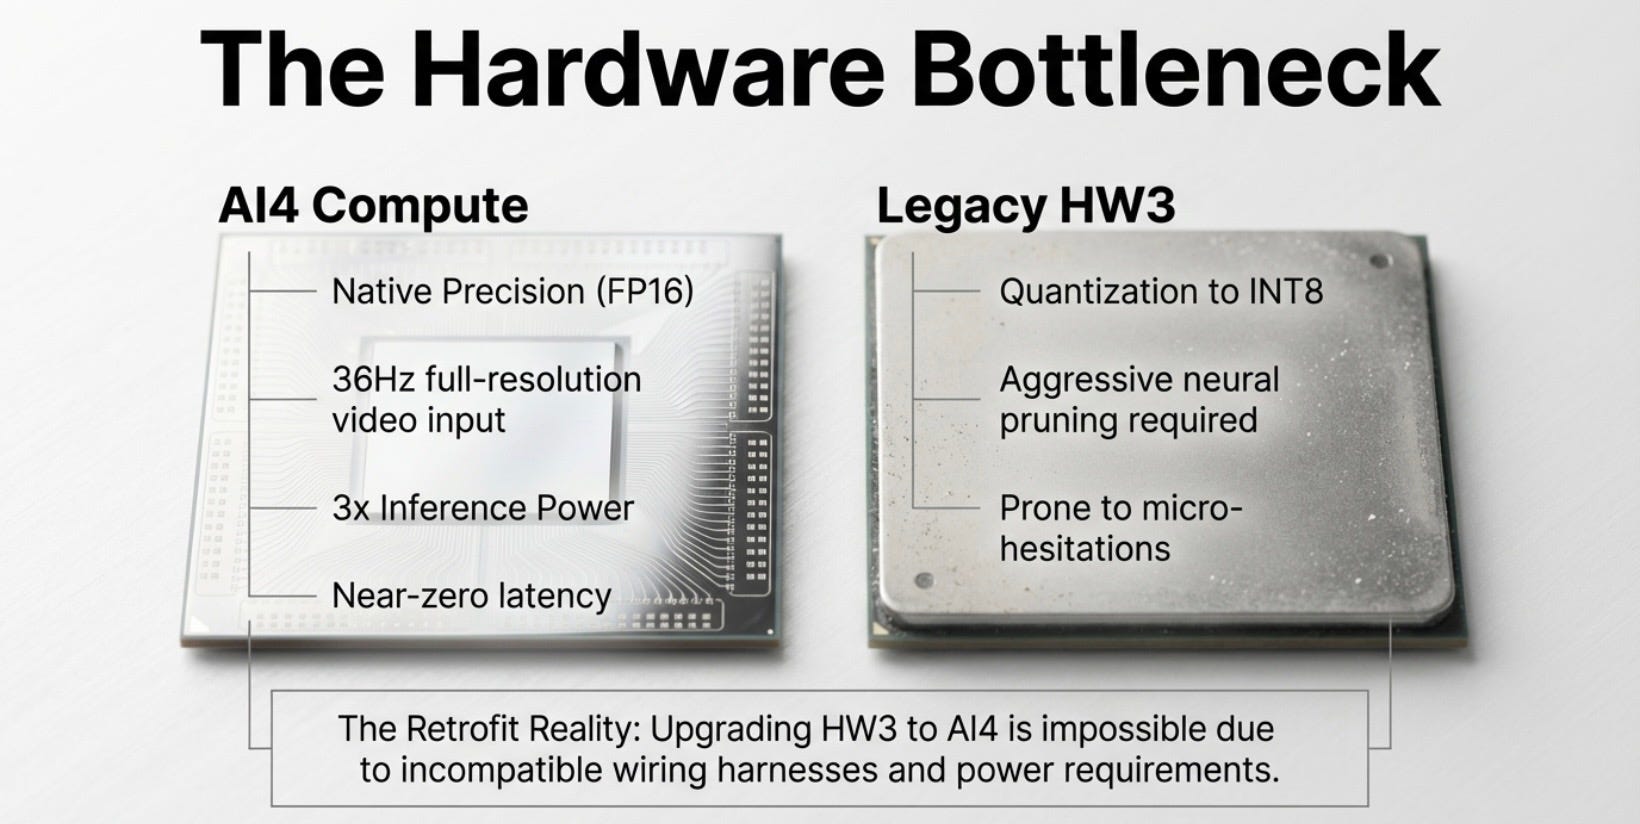
因算力限制,HW3 車主在 2026 年第二季預計只能獲得閹割版的「FSD v14 Lite」;此前的 v12.5 更新(參數增加 5 倍)也是優先在 HW4 上推出,後續才花費大量精力優化代碼以相容 HW3。
對周邊配件的衝擊 (供電架構改變)
HW4 不僅提升了算力,其電力系統也迎來巨大改變:
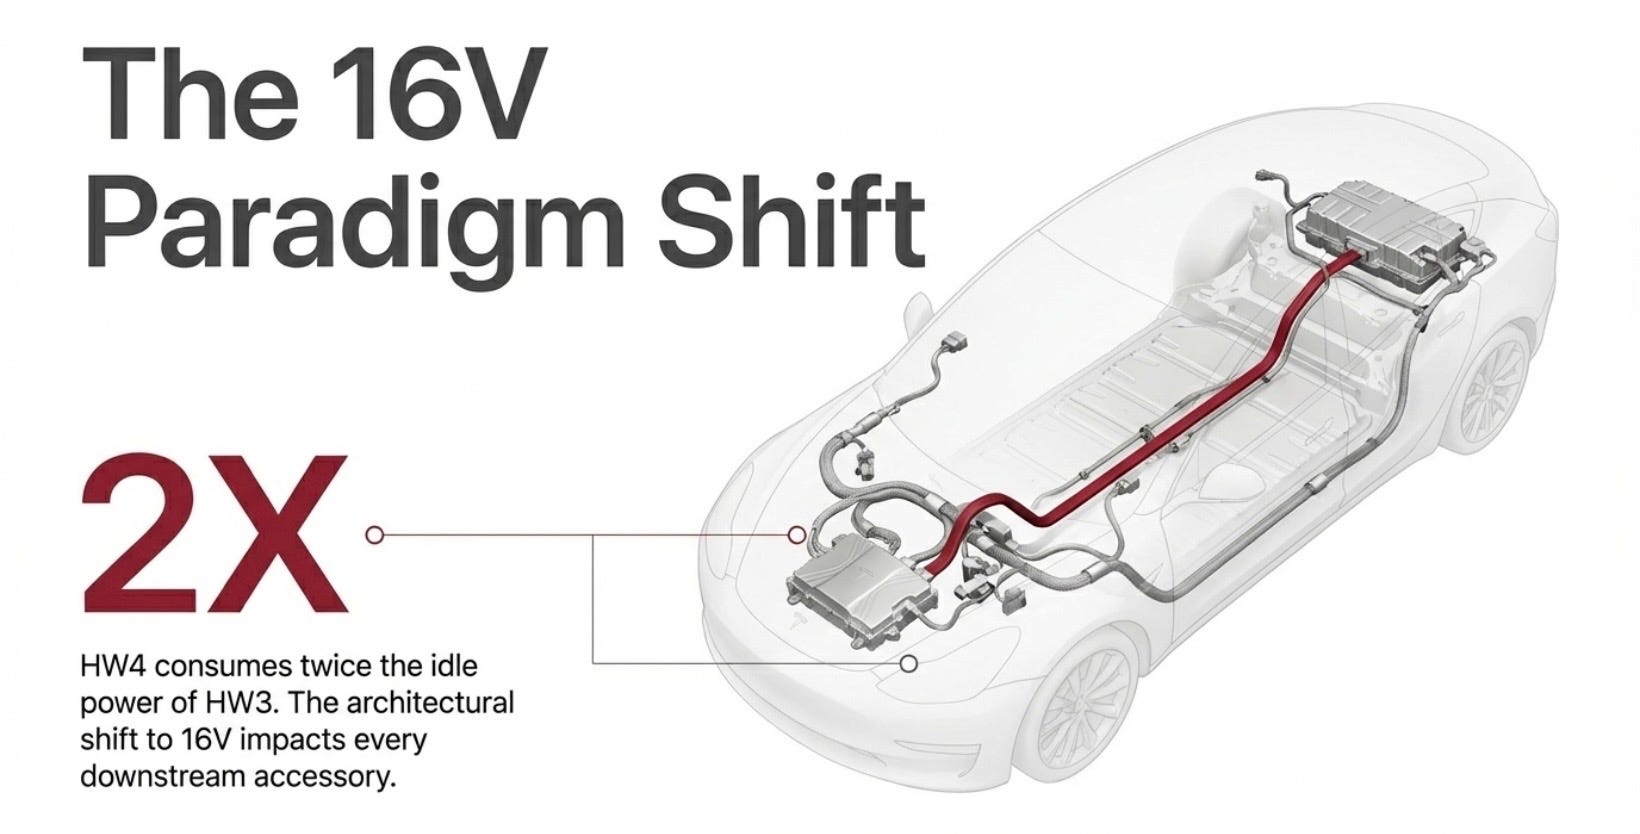
16V 架構與高耗電:HW4 的待機耗電量大約是 HW3 的兩倍,並且車輛電壓系統從 12V 升級到了 16V。
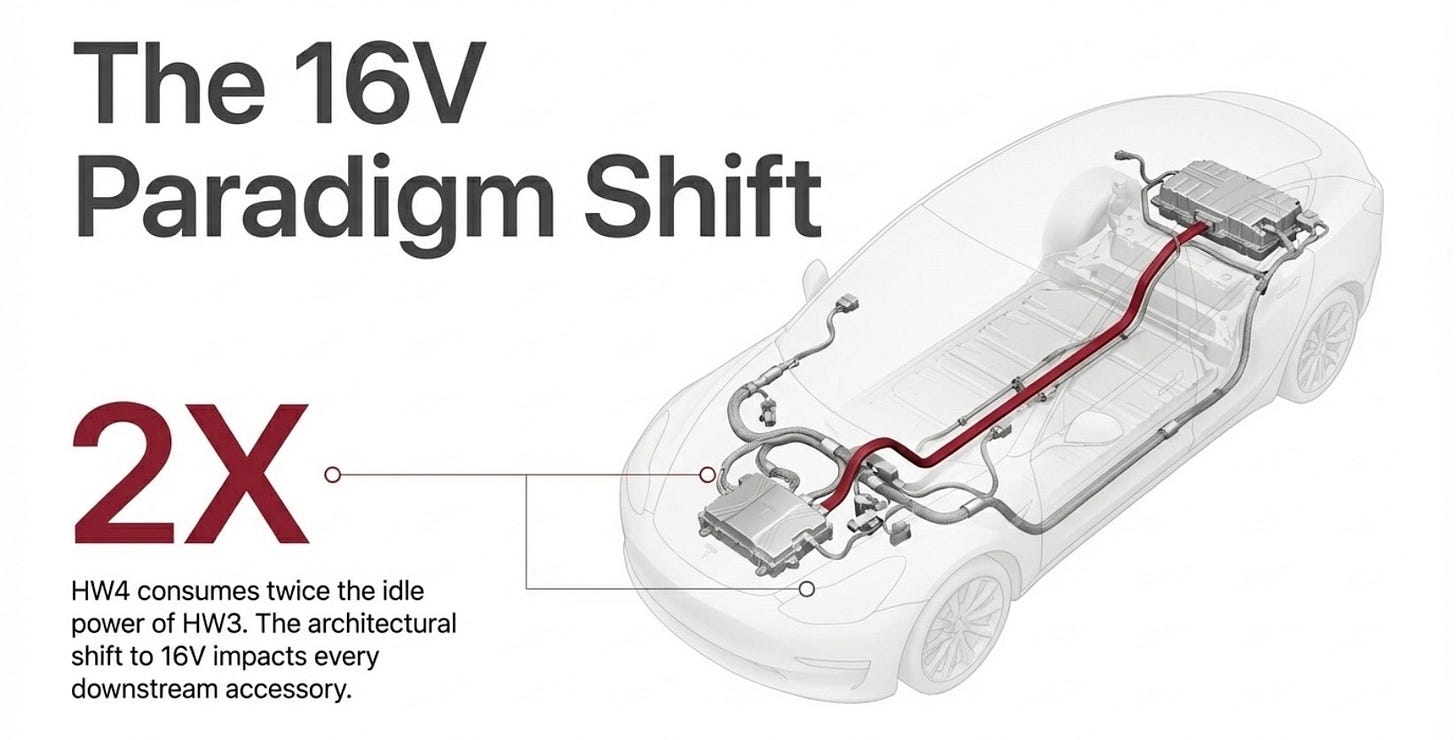
HW3 升級 HW4 政策逆轉:由於 HW4 的主機板尺寸、冷卻管路與耗電量完全不同,特斯拉原先表示「絕對無法」提供改裝。但在 2025 年 1 月的財報會議上,馬斯克承諾,凡是「買斷」FSD 軟體的 HW3 車主,特斯拉都會為其進行 HW4 硬體升級,即便這項工程將會「痛苦且困難」。
Level 5 完全自動駕駛的 HW5 (AI5) 晶片
Tesla 的下一代全自動駕駛(FSD)運算晶片 AI5(原稱 Hardware 5 或 HW5)代表了該公司在硬體與實體 AI 領域的重大飛躍。AI5 晶片的性能提升亦正式為Tesla 開展Physical AI 時代作好準備。
如果這篇內容對你有幫助,歡迎 Like、Share、Comment 、Restack。
你的支持,是我持續寫作最重要的動力!
以下是付費權益內容,如有需要請以網頁版打開。
餘下一節會介紹AI5 晶片及昨天剛剛發佈的Terafab 項目,而最後一節則檢視市場競爭數據對比 (Tesla vs. Waymo vs. Uber/Lyft),包括收費、等車時間、滿意度調查。